WIIRI
加入我们 / JOIN US
和我们一起,把具身智能带进真实产线
我们是江苏省首批省级具身智能机器人创新中心的建设团队 —— 一支兼具前沿科研能力与丰富工程实践经验的跨学科研发队伍,在无锡蠡湖,做真正落地的工业人形机器人。
应聘邮箱: ying.wan@china-lsh.com
在这里工作
真实场景你的代码与设计,直接跑在真实产线与真机上,而不是只停在仿真里。
完整技术栈从齿形设计到 VLA 大模型,从 EtherCAT 到数据引擎 —— 全栈自研,边界由你拓展。
先机与成长省级平台资源、产业链协同与快速迭代的团队 —— 在具身智能的窗口期占据先手。
开放职位
柔性电子研发工程师
柔性传感器与电子皮肤方向的研发:传感机理、电极制备与工艺、柔性器件设计与性能测试。
投递简历展开岗位详情收起
岗位职责
- 柔性传感器与电子皮肤研发,包括传感机理研究、电极制备与工艺流程开发
- 柔性器件设计与性能测试
- 独立开展实验设计、数据分析与技术问题排查
任职要求
- 硕士及以上学历,电子科学与技术、材料工程、微电子、柔性电子等相关专业
- 具备创新思维、严谨的逻辑分析能力,以及良好的团队协作与技术沟通能力
加分项
- 具备传感器研发经验,熟悉传感机理、电极制备及工艺流程
- 有电子皮肤领域项目积累,掌握柔性器件设计与性能测试方法
- 能独立开展实验设计、数据分析及技术问题排查,熟练使用相关测试仪器
柔性电子研发科学家
面向柔性电子制造的应用基础研究,方向涵盖电子封装、高分子、光学工程、增材制造与半导体制造。
投递简历展开岗位详情收起
岗位职责
- 开展柔性电子制造中的应用基础理论与方法研究
- 在电子封装、高分子、光学工程、增材制造、半导体制造等方向开展深入研究
任职要求
- 国内外知名院校博士学位(特别优秀者可适当放宽)
- 熟悉柔性电子制造中的应用基础理论和方法,具有电子封装、高分子、光学工程、增材制造、半导体制造等方向的深入研究经历
- 良好的英语读写与沟通能力
- 较强的团队合作与执行能力,良好的沟通、协调与管理能力
人形机器人运动控制工程师
参与人形机器人运动控制算法的设计、仿真与样机调试,聚焦步态规划、关节轨迹跟踪与平衡控制;面向 2025/2026 届毕业生。
投递简历展开岗位详情收起
岗位职责
- 参与人形机器人运动控制算法的设计、开发与迭代,聚焦整机步态规划、关节轨迹跟踪、平衡控制等核心模块,适配现有 2–3 代原型机及工程样机的优化需求
- 负责运动控制算法的仿真验证(MATLAB/Simulink 等),结合样机调试数据优化控制参数,提升机器人运动的稳定性、灵活性与响应速度
- 配合机械结构、电控、算法团队完成控制方案落地,解决样机运动中的控制问题,支撑轻量化、高性能的项目目标
- 参与运动控制相关技术文档、测试报告的撰写与整理,规范控制算法开发流程
- 关注人形机器人运动控制前沿技术,探索适用于项目的新技术、新方法,助力产品迭代升级
任职要求
- 本科及以上学历,控制工程、自动化、电气工程及其自动化、机器人工程、测控技术与仪器等相关专业
- 2025/2026 届毕业生,对人形机器人运动控制有浓厚兴趣;了解足式、仿生机器人运动原理者优先
- 扎实的自动控制理论基础,理解 PID 控制、模糊控制、模型预测控制等基本控制算法
- 逻辑思维清晰,具备较强的问题分析与解决能力,良好的团队协作与沟通能力
- 熟练使用 MATLAB/Simulink 进行控制算法建模与仿真,能独立完成简单控制算法的开发与调试
- 了解运动学、动力学建模基础,能初步完成人形机器人关节或整机的运动学分析
- 掌握 C/C++,具备嵌入式编程基础、能配合电控团队完成算法移植与调试者优先
- 了解机器人轨迹规划、力控、模型预测控制(MPC)等进阶算法,有相关项目或竞赛经验者优先
加分项
- 课程强项:自动控制原理、现代控制理论、运动控制、机器人学、理论力学、MATLAB 仿真
- 参与过 RoboMaster、RoboCup 等机器人竞赛,并负责运动控制模块开发
- 有足式机器人、人形机器人运动控制相关的课程设计或科研项目经验
- 了解 ROS,能基于 ROS 完成简单运动控制节点开发
人形机器人电气系统工程师
负责人形机器人整机电气架构、线束、电源系统与总线可靠性设计,以及 EMC、电气安全与整机联调;3 年以上机器人电气经验。
投递简历展开岗位详情收起
岗位职责
- 电气架构:搭建整机电气拓扑、供电及总线架构,制定设计与接口规范,实现电气、机械、控制系统的协同匹配
- 线束设计:完成整机 2D/3D 线束布局、路径优化、弯折与干涉校核;负责线缆、接插件选型,输出图纸、BOM 及工艺文件,跟进装配落地与问题整改
- 器件选型:依据整机性能、结构及可靠性要求,完成电源、驱动、传感器、通信器件的选型、验证与集成适配
- 电源系统:评估整机功耗,设计多级电源分配方案,优化供电时序、压降、温升及防护机制,保障整机供电稳定
- 信号可靠性:熟悉 EtherCAT、以太网、CAN FD、RS-485 等总线,针对动态工况优化信号完整性,解决干扰、丢包、时序异常问题
- EMC 与安全:开展整机接地、屏蔽、滤波等 EMC 优化,落实过压、过流、短路、静电、绝缘等电气安全防护设计
- 集成迭代:负责整机电气联调、可靠性及耐久测试,排查解决电气故障,沉淀设计规范,支撑项目落地与量产迭代
任职要求
- 本科及以上学历,电气、自动化、电子信息、机电一体化等相关专业,硕士、博士优先
- 3 年以上人形、四足或工业机器人电气架构及线束设计经验,有人形机器人落地经验优先
- 精通机器人电气架构、电源与总线设计,具备扎实的信号调试、EMC 优化及系统可靠性整改能力,有实际项目成果与落地经验优先
- 熟悉机器人线束、接插件选型规范,掌握关节线束抗疲劳、抗弯折设计,具备传感器与伺服驱动的集成调试能力
- 熟练使用 SolidWorks Electrical、EPLAN、E3、CATIA Electrical 等任一线束设计软件,可独立完成电气调试与问题闭环
- 具备研发闭环思维,设计严谨、落地能力强,能预判并规避电气风险,持续复盘优化与技术迭代
- 具备丰富的团队合作经验,有跨团队资源调度整合经验者优先
机器人高级算法工程师
移动操作 / 具身智能 / 机器人抓取与操作方向:让机器人理解任务、规划动作,稳定完成移动抓取、双臂协同、搬运、上下料、工具使用等任务,把前沿算法落到真实机器人上。可按研究背景与专长,负责以下职责中的一个或多个方向。
投递简历展开岗位详情收起
岗位职责
- 移动操作核心算法研发,构建机器人「移动 + 感知 + 规划 + 抓取 + 操作 + 控制」的完整技术闭环
- 机器人操作能力建设,包括单臂/双臂抓取、非结构化物体操作、接触丰富操作、视觉伺服、力控/柔顺控制、任务失败恢复等
- 打通感知、导航、决策、规划、控制与执行模块之间的技术链路,提升机器人在真实复杂场景中的任务成功率、稳定性、安全性与泛化能力
- 推动算法从仿真到实机落地,负责算法在真实机器人平台上的调试、验证、性能优化与产品化迭代
- 跟踪具身智能、机器人操作、模仿学习、强化学习、Diffusion Policy、VLA/VLM 驱动的机器人操作等前沿方向,探索其在移动操作场景中的应用
任职要求
- 硕士及以上学历,机器人学、人工智能、自动化、计算机等相关专业;博士优先
- 具备机器人操作、机械臂规划与控制、移动机器人、具身智能或移动操作(Mobile Manipulation)等方向的研究或研发经验;有真实机器人实机经验者优先
- 熟悉机器人运动规划、抓取规划、轨迹优化、逆运动学/逆动力学、碰撞检测、视觉伺服、力控/柔顺控制、导航规划等一个或多个方向
- 熟悉 ROS/ROS 2、Isaac Sim、MuJoCo 等机器人开发与仿真工具中的一种或多种
- 扎实的编程与工程实现能力,熟练使用 Python,具备算法实现、实验验证及机器人系统部署能力
- 熟悉 PyTorch 或 JAX 等深度学习框架;有模仿学习、强化学习、Diffusion Policy、VLA/VLM 等相关经验者优先
加分项
- 在 NeurIPS、ICML、ICLR、RSS、CoRL、ICRA、IROS、CVPR 等国际会议发表过论文,或拥有高质量的机器人 / 人工智能相关专利
高级 AI 工程师
负责移动操作核心算法与机器人操作能力建设,推动算法从仿真到实机落地;硕士 5 年以上经验,能牵头跨部门技术攻坚。
投递简历展开岗位详情收起
岗位职责
- 负责移动操作核心算法研发,构建机器人「移动 + 感知 + 规划 + 抓取 + 操作 + 控制」的完整技术闭环
- 负责机器人操作能力建设,包括单臂/双臂抓取、非结构化物体操作、接触丰富操作、视觉伺服、力控/柔顺控制、任务失败恢复等
- 打通感知、导航、决策、规划、控制与执行模块之间的技术链路,提升机器人在真实复杂场景中的任务成功率、稳定性、安全性与泛化能力
- 推动算法从仿真到实机落地,负责算法在真实机器人平台上的调试、验证、性能优化与产品化迭代
- 跟踪具身智能、机器人操作、模仿学习、强化学习、Diffusion Policy、VLA/VLM 驱动的机器人操作等前沿方向,探索其在移动操作场景中的应用
任职要求
- 硕士学历且 5 年以上工作经验,机器人学、人工智能等相关专业;博士优先
- 3 年以上机器人操作、机械臂规划控制、移动机器人、具身智能或移动操作相关研发经验;有真实机器人实机落地经验优先
- 熟悉机器人运动规划、抓取规划、轨迹优化、逆运动学/逆动力学、碰撞检测、视觉伺服、力控/柔顺控制、导航规划等一个或多个方向
- 熟悉 ROS/ROS 2、Isaac Sim、MuJoCo 等机器人开发、仿真或规划工具中的一种或多种
- 扎实的编程与工程实现能力,熟练使用 Python,能够将算法部署到真实机器人系统中
- 熟练使用 PyTorch 或 JAX
- 具备团队统筹能力,能牵头跨部门技术攻坚
加分项
- 有国际会议论文(如 NeurIPS、ICML、ICLR、RSS、CoRL、ICRA 等)或核心专利
机器人视觉工程师
负责机器人视觉感知核心算法(目标检测、分割、位姿估计、点云处理)的研发与实机部署,为抓取、移动操作、导航等任务提供稳定的识别与定位能力。
投递简历展开岗位详情收起
岗位职责
- 负责机器人视觉感知核心算法研发,包括目标检测、分割、位姿估计、点云处理等方向
- 面向抓取、移动操作、导航、分拣、搬运、上下料等任务,提供稳定的目标识别、空间定位和环境理解能力
- 负责感知算法在真实机器人平台上的部署、调试、验证和性能优化
- 参与数据采集、模型训练、效果评测和持续迭代,提升算法在遮挡、光照变化、杂乱场景等复杂条件下的鲁棒性
- 跟踪机器人感知、三维视觉、多模态感知、VLM/VLA 等前沿方向,探索其在机器人任务中的应用
任职要求
- 硕士及以上学历,计算机视觉、机器人、人工智能、自动化、计算机科学等相关专业;博士优先
- 3 年以上机器视觉、机器人感知、三维视觉或相关方向研发经验;有真实机器人或工业视觉系统落地经验优先
- 熟悉目标检测、图像分割、6D 位姿估计、关键点检测、深度估计、SLAM、点云处理、多传感器融合等一个或多个方向
- 熟悉 RGB/RGB-D 相机、深度相机、工业相机、双目相机、激光雷达等一种或多种传感器及其数据处理流程
- 熟练使用 Python,具备良好的算法实现和工程落地能力;熟悉 C++ 者优先
- 熟悉 PyTorch 或 JAX,了解 OpenCV、PCL、Open3D、ROS/ROS 2 等常用工具或框架
- 具备良好的问题分析能力和系统协作意识,能够结合真实机器人任务持续优化算法效果
加分项
- 有 CVPR、ICCV、ECCV、NeurIPS、ICML、ICLR、RSS、CoRL、ICRA 等国际会议论文,或核心专利
人形机器人大模型应用工程师
负责大语言模型(LLM)、视觉语言模型(VLM)在人形机器人上的适配与落地,聚焦人机自然交互、环境理解与任务规划。
投递简历展开岗位详情收起
岗位职责
- 负责大语言模型(LLM)、视觉语言模型(VLM)在人形机器人场景的适配与落地,聚焦人机自然交互、环境理解、任务规划等核心需求
- 参与大模型的微调、部署与优化,结合人形机器人原型机特性优化模型推理速度与准确率,适配机器人端侧部署需求
- 协同运动控制、计算机视觉团队,实现大模型与机器人运动控制、环境感知模块的融合,支撑机器人自主决策与灵活交互能力的提升
- 负责大模型相关技术文档、测试报告的撰写,探索 LLM + VLM 在人形机器人上的创新应用场景
- 关注大模型、视觉语言融合领域前沿技术,结合项目需求探索新技术、新方法,助力机器人智能化升级
任职要求
- 硕士及以上学历,数学、物理、计算机科学与技术、人工智能、智能科学与技术、数据科学与大数据技术、自动化等相关专业
- 对大语言模型、视觉语言模型及其在人形机器人上的应用有浓厚兴趣;了解人机交互、机器人自主决策基础者优先
- 具备扎实的计算机基础知识,掌握 Python,了解机器学习、深度学习基本原理
- 逻辑思维缜密,具备较强的问题分析与解决能力,良好的跨团队协作与沟通能力,能快速适应项目需求
- 熟悉至少一种大模型框架或模型(如 Hugging Face、LangChain、LLaMA、ChatGLM 等),有大模型微调、Prompt 工程经验者优先
- 了解视觉语言模型(如 CLIP、BLIP 等)的原理与应用,能完成简单的视觉-语言融合任务开发与调试
- 掌握深度学习基础知识,了解 CNN、Transformer 等网络结构,能使用 PyTorch / TensorFlow 进行简单模型训练与部署
- 了解人形机器人基本工作原理,能结合应用场景提出大模型适配与优化方案者优先
加分项
- 课程强项:机器学习、深度学习、自然语言处理、计算机视觉、人工智能导论、数据结构与算法
- 有大模型微调、部署,或视觉语言融合相关的项目、课程设计经验
- 熟悉 ROS,能基于 ROS 完成大模型与机器人交互模块开发
- 参与过人工智能、大数据相关竞赛,或发表过相关学术论文
人形机器人嵌入式硬件工程师
负责人形机器人 PDU 电源模块、灵巧手控制板、小脑控制板的硬件架构设计、电路开发、调试优化及迭代,全程参与硬件研发、验证与量产,保障机器人硬件系统稳定可靠。
投递简历展开岗位详情收起
岗位职责
- 负责机器人硬件需求拆解、方案架构设计与评审,完成元器件选型、原理图及 PCB 设计、电路与热仿真、DFMEA 分析、EMC 验证等全套硬件开发工作
- 主导人形机器人 PDU、灵巧手控制板、小脑核心板及各类接口板(尤其是高速板)的硬件电路设计、PCB 布局、测试验证与问题整改,负责硬件全生命周期的研发迭代
- 负责核心元器件选型及性能、可靠性确认,排查并解决器件适配与硬件故障问题
- 跟进项目研发全流程,定位分析硬件缺陷与故障,输出整改方案,保障项目有序推进
- 配合软硬件团队完成功能、性能及可靠性测试,提供硬件技术支持,协同推进产品落地迭代
任职要求
- 本科及以上学历,电子信息、自动化、测控、机电一体化等相关专业,5 年以上硬件开发经验;有机器人、汽车自动驾驶硬件平台开发经验者优先
- 具备双足/四足机器人、智能装备等复杂硬件系统的全流程开发经验,可独立完成硬件设计、调试、量产跟进及问题闭环
- 熟练使用 Cadence、Altium Designer(AD)、PADS 等主流 EDA 工具,掌握电路仿真、热仿真工具,具备 8 层及以上高密度 PCB 设计能力
- 扎实的模电、数电基础,精通高速电路、电源电路设计调试,熟悉 I2C、SPI、CAN、EtherCAT、PCIe、MIPI、USB、以太网等各类高低速接口的硬件设计
- 熟悉瑞芯微、ST、海思等主流嵌入式硬件平台,精通平台外围电路适配,具备独立的硬件平台研发能力
- 精通机器人整机电源分配设计,熟练掌握 DDR、eMMC、PCIe、GMSL2、HDMI 等高速走线、PCB 热设计、阻抗匹配及信号完整性优化
- 熟悉硬件验证、EMC、安规、热设计及可靠性设计规范,具备完整的硬件测试与量产优化经验
- 熟练使用示波器、网络分析仪、信号发生器等测试设备,具备很强的硬件故障排查与问题解决能力
测试工程师
制定人形机器人整机及部件的测试计划与方案,负责功能、运动性能与环境可靠性测试及缺陷全生命周期跟踪;3 年以上整机或可靠性测试经验。
投递简历展开岗位详情收起
岗位职责
- 根据产品需求与设计规格,制定人形机器人整机及部件的测试计划与测试方案,搭建测试环境与测试平台
- 负责整机功能测试、运动性能测试(关节、步态、负载等)与环境可靠性测试(温湿度、振动、跌落等),输出测试报告
- 负责测试用例的编写、评审与维护,建立测试用例库并持续提升测试覆盖度
- 参与产品软件(运动控制、感知、交互等)测试,开展功能、性能、兼容性与稳定性测试
- 跟踪缺陷全生命周期,组织缺陷评审,推动研发团队定位与修复,并进行回归验证
- 制定并执行可靠性测试与安全测试规范,参与安规认证测试(如 CE、FCC 等)的对接与实施
- 分析测试数据,识别产品风险与质量趋势,输出质量报告并参与设计评审
- 持续学习,跟踪测试新技术、新标准(如自动化测试、仿真测试),优化测试流程与效率
任职要求
- 本科及以上学历,测控技术与仪器、自动化、电子信息、机械电子、计算机等相关专业
- 3 年以上机器人、智能硬件或消费电子整机测试或可靠性测试工作经验
- 精通整机测试流程与方法,具备测试方案设计、测试用例开发与测试报告编写能力
- 熟悉运动控制、电机驱动、传感器、电池等机器人核心部件的工作原理与测试方法
- 熟练使用示波器、万用表、信号发生器、电子负载等常用测试仪器及 CAN / 串口等总线调试工具
- 掌握至少一种自动化测试语言或框架(Python/Pytest、LabVIEW 等),具备测试脚本与工具开发能力
- 熟悉环境可靠性测试(高低温、湿热、振动、跌落、盐雾等)与安规认证流程,了解相关国家标准
- 具备良好的沟通能力和团队协作精神
加分项
- 接受过测试理论与方法培训:软件测试、硬件测试、可靠性工程测试方法
- 接受过测试工具与设备培训:示波器、万用表、CAN / 串口总线分析仪、数据采集系统及自动化测试工具(Python/Pytest、LabVIEW)
- 接受过行业标准培训:机器人安全标准(ISO 13482)、环境可靠性测试标准(GB/T、IEC)等
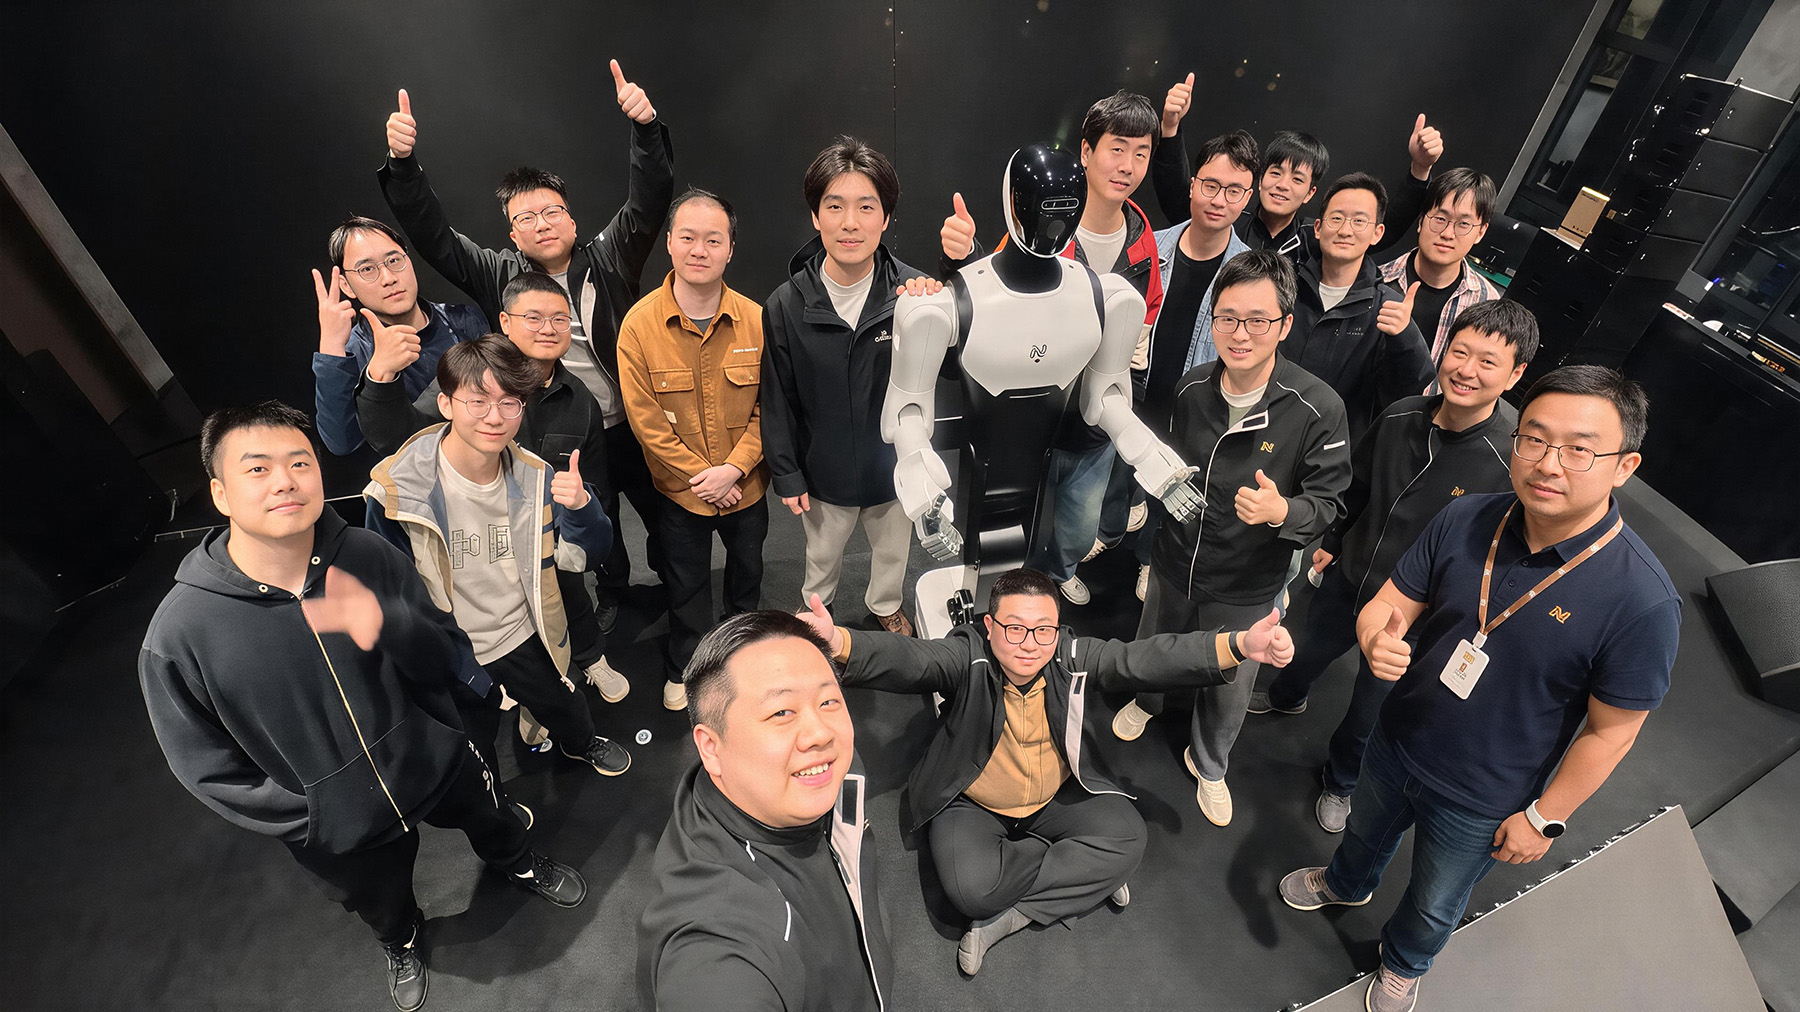
团队现场