
 WIIRI
让具身智能走进真实产线
兰森(LonsynBot)系列移动双臂人形机器人,为精密制造而生 —— 从新能源电机装配到机加工产线,交付可靠的自主作业能力。全新一代兰森 S3 现已发布。

兰森 S3
移动式双臂工业人形机器人以智感知,以力践行
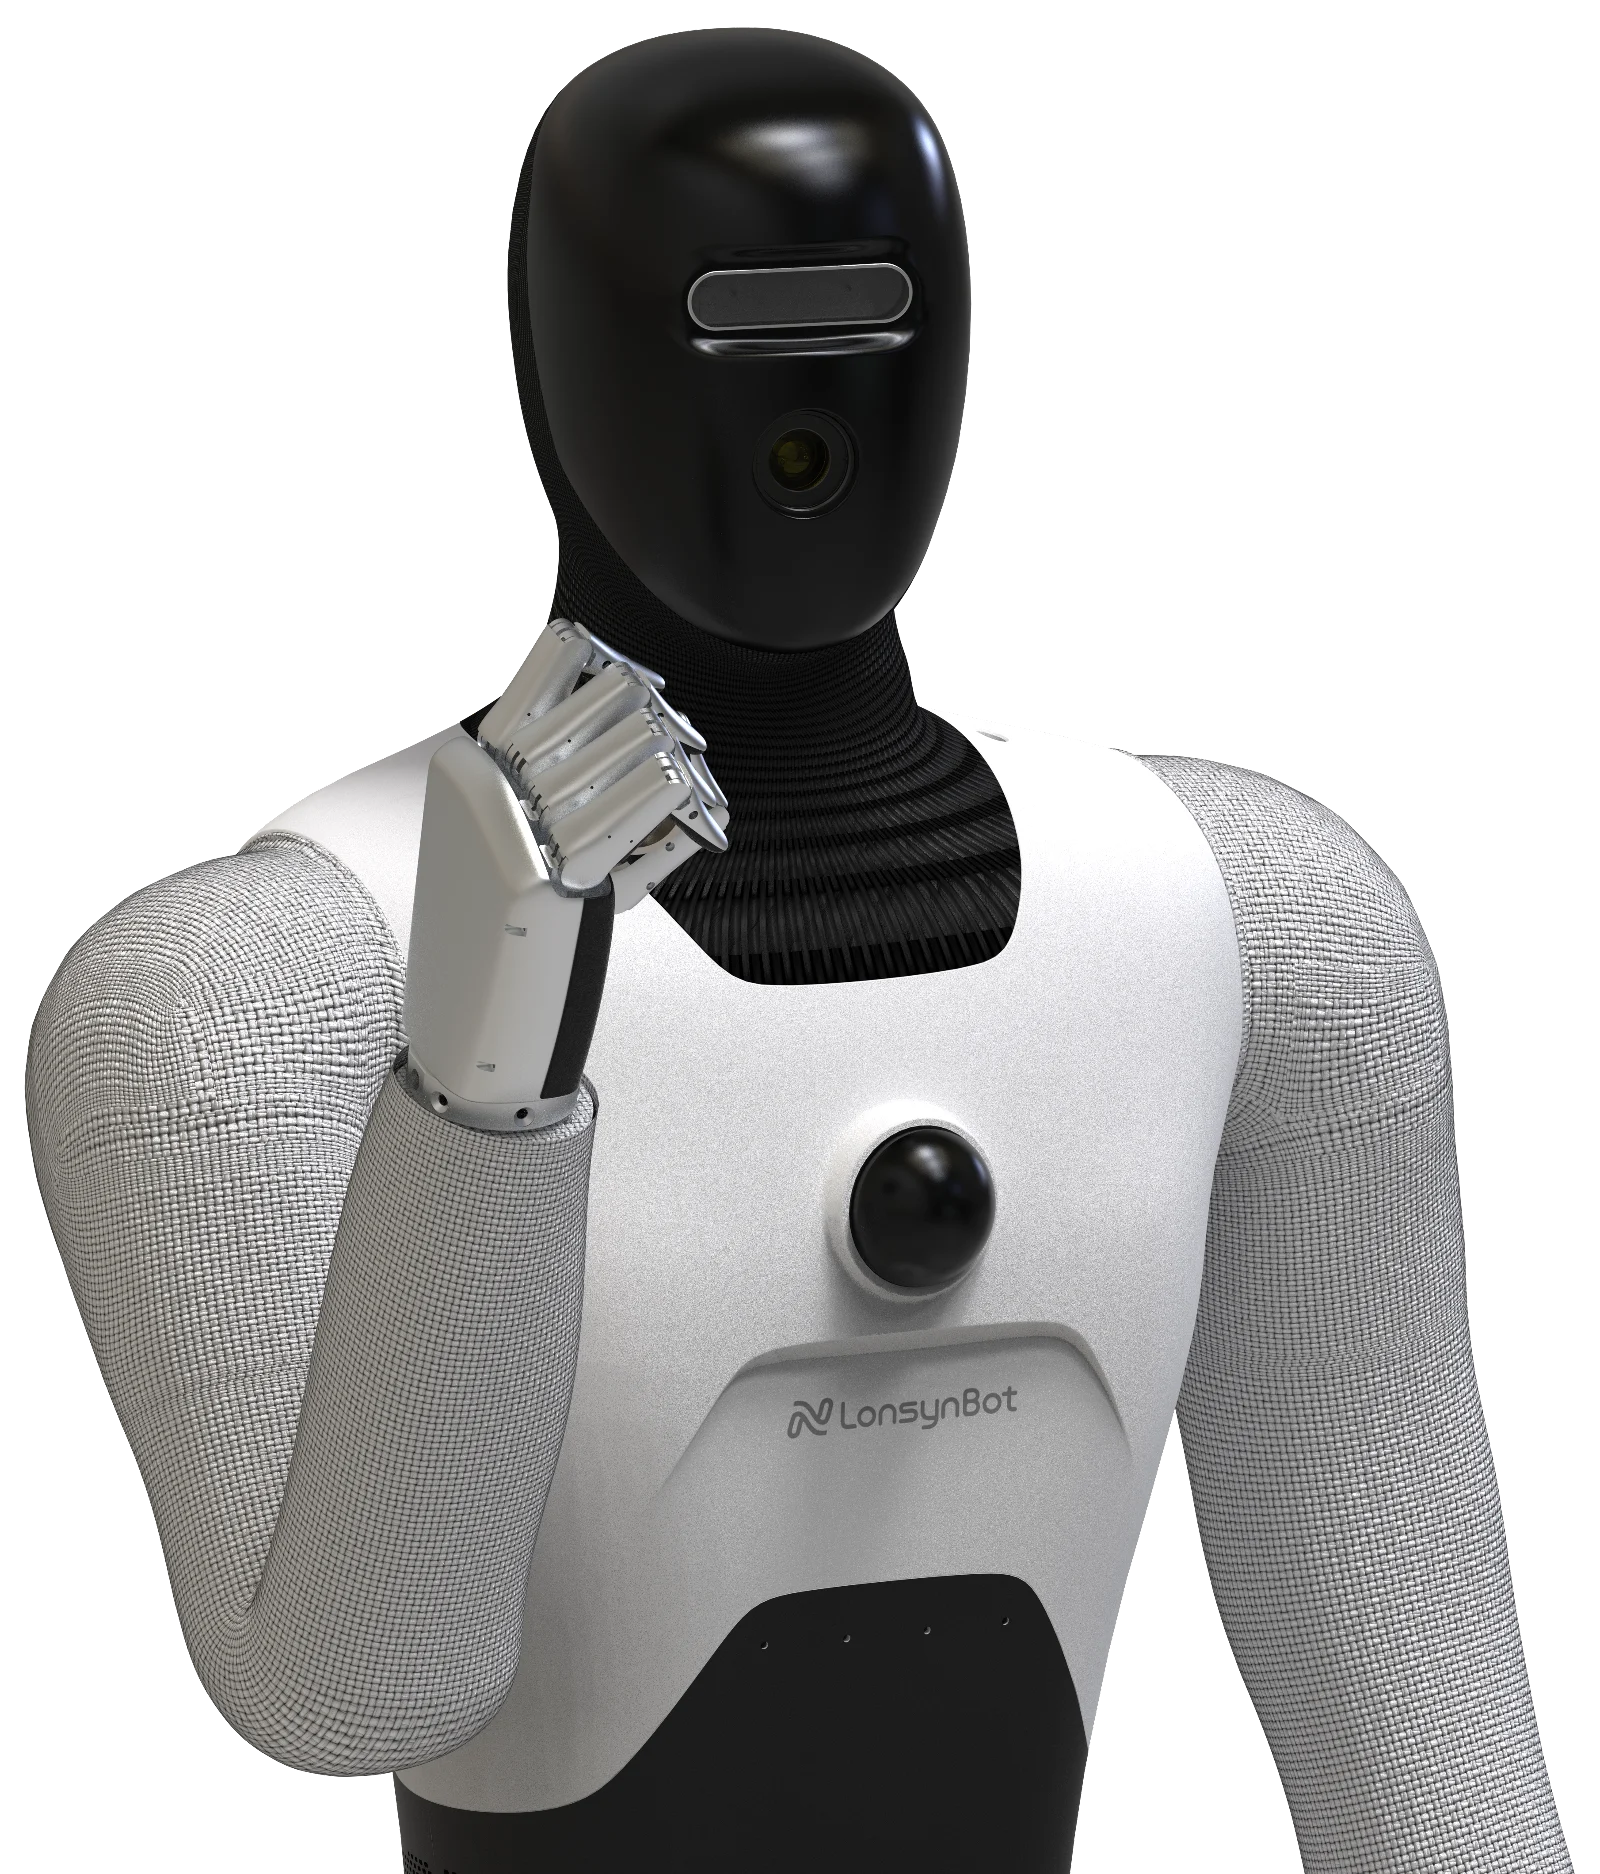
新一代兰森面向真实工业场景,在智能识别、操作精度、续航、执行效率与轻量化设计上全面进化。
全新形态,整机进化
以真实制造需求为牵引,面向精度、节拍与安全要求,在新能源汽车、精密加工与柔性生产等场景中持续验证与迭代。
智、准、久、快、轻
兰森系列持续迭代升级,在智能识别、操作精度、续航能力、执行效率与轻量化设计等方面实现优化,为工业柔性生产提供更高效、灵活的智能作业方案。
学习驱动操作
融合视觉与力觉感知、结合机器学习,实现精准感知与双臂协同,提升作业适应能力与部署效率。
精准操作
机械臂重复定位精度 ±0.1 mm,实现稳定、精准的工件定位与操作。
持久续航
典型工况下可持续工作 8 小时,满足工业场景长时间作业需求。
高效执行
末端最大速度 2.2 m/s,兼顾动作响应与作业效率。
轻量化设计
整机重量 140 kg,优化整机结构,提高部署与应用灵活性。
从离桩到回充,走完一个班次
观看发布影片 · 1 分 42 秒 · 有声
每一处,都为产线设计
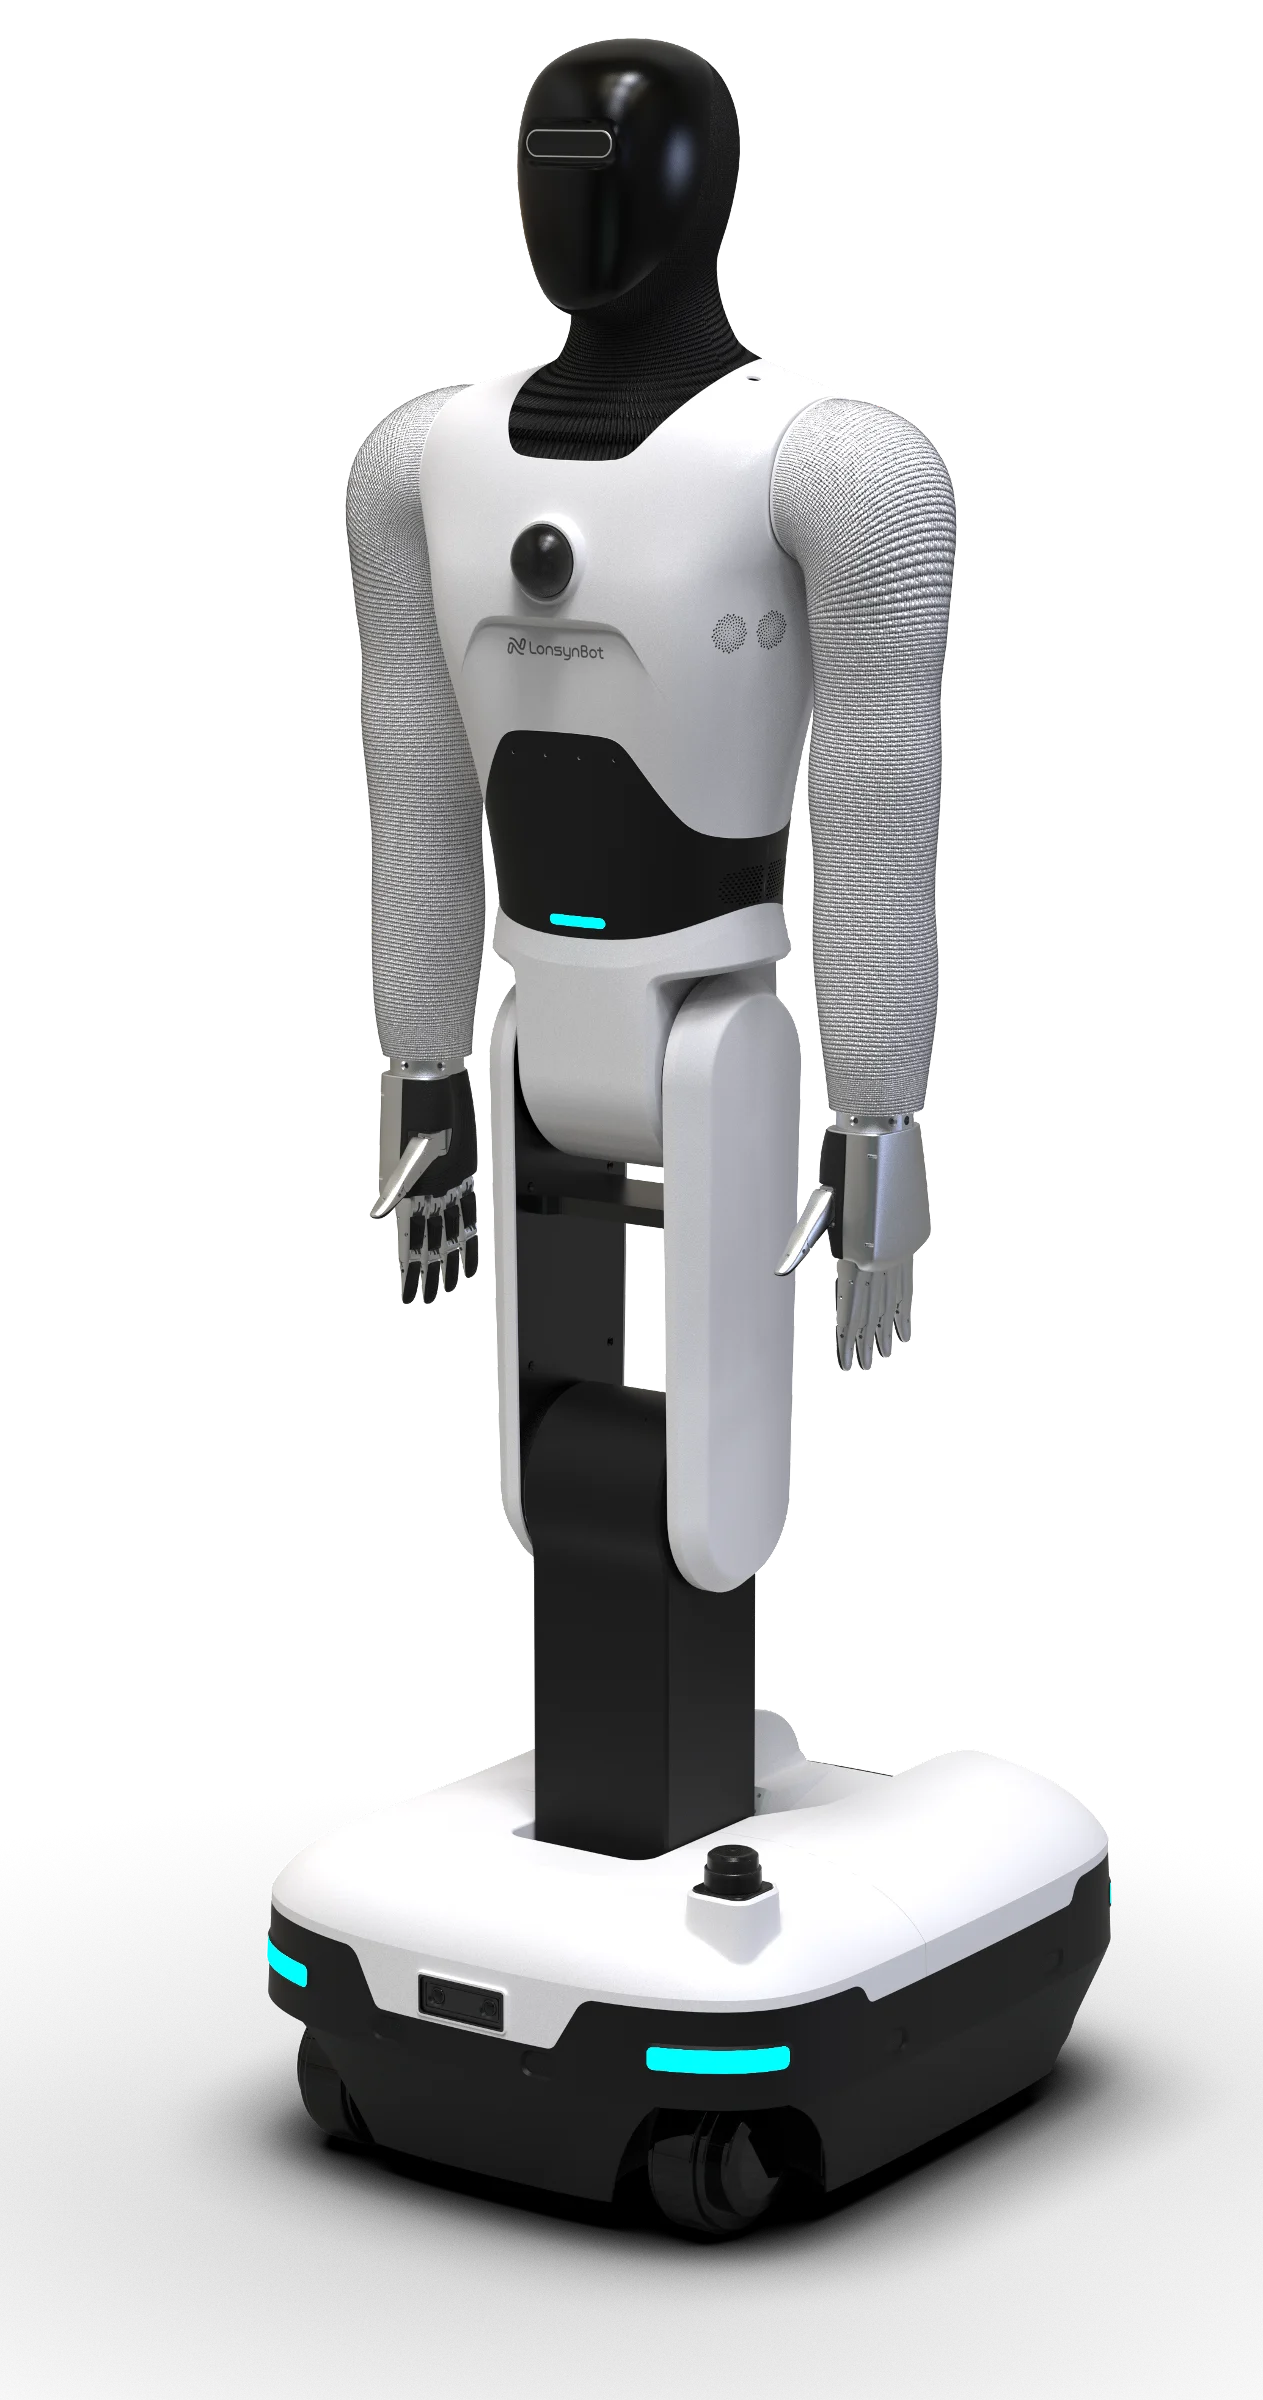
从头部视觉到全向底盘,感知、算力、执行与续航集成在一台移动双臂平台上。
1视觉感知
- 头部 RGBD 相机、底盘避障相机
- 头部高像素工业相机(选配)
2高性能算力平台
- Jetson Thor T5000
- 2070 TFLOPS(FP4)
37 自由度机械臂
- 末端最大速度 2.2 m/s
- 单臂负载 6 kg
- 重复定位精度 ±0.1 mm
4末端执行器
- 夹爪、灵巧手按需选配
- 支持 24 / 48 V,CAN / EtherCAT 通信
- RGBD 相机、六维力传感器(选配)
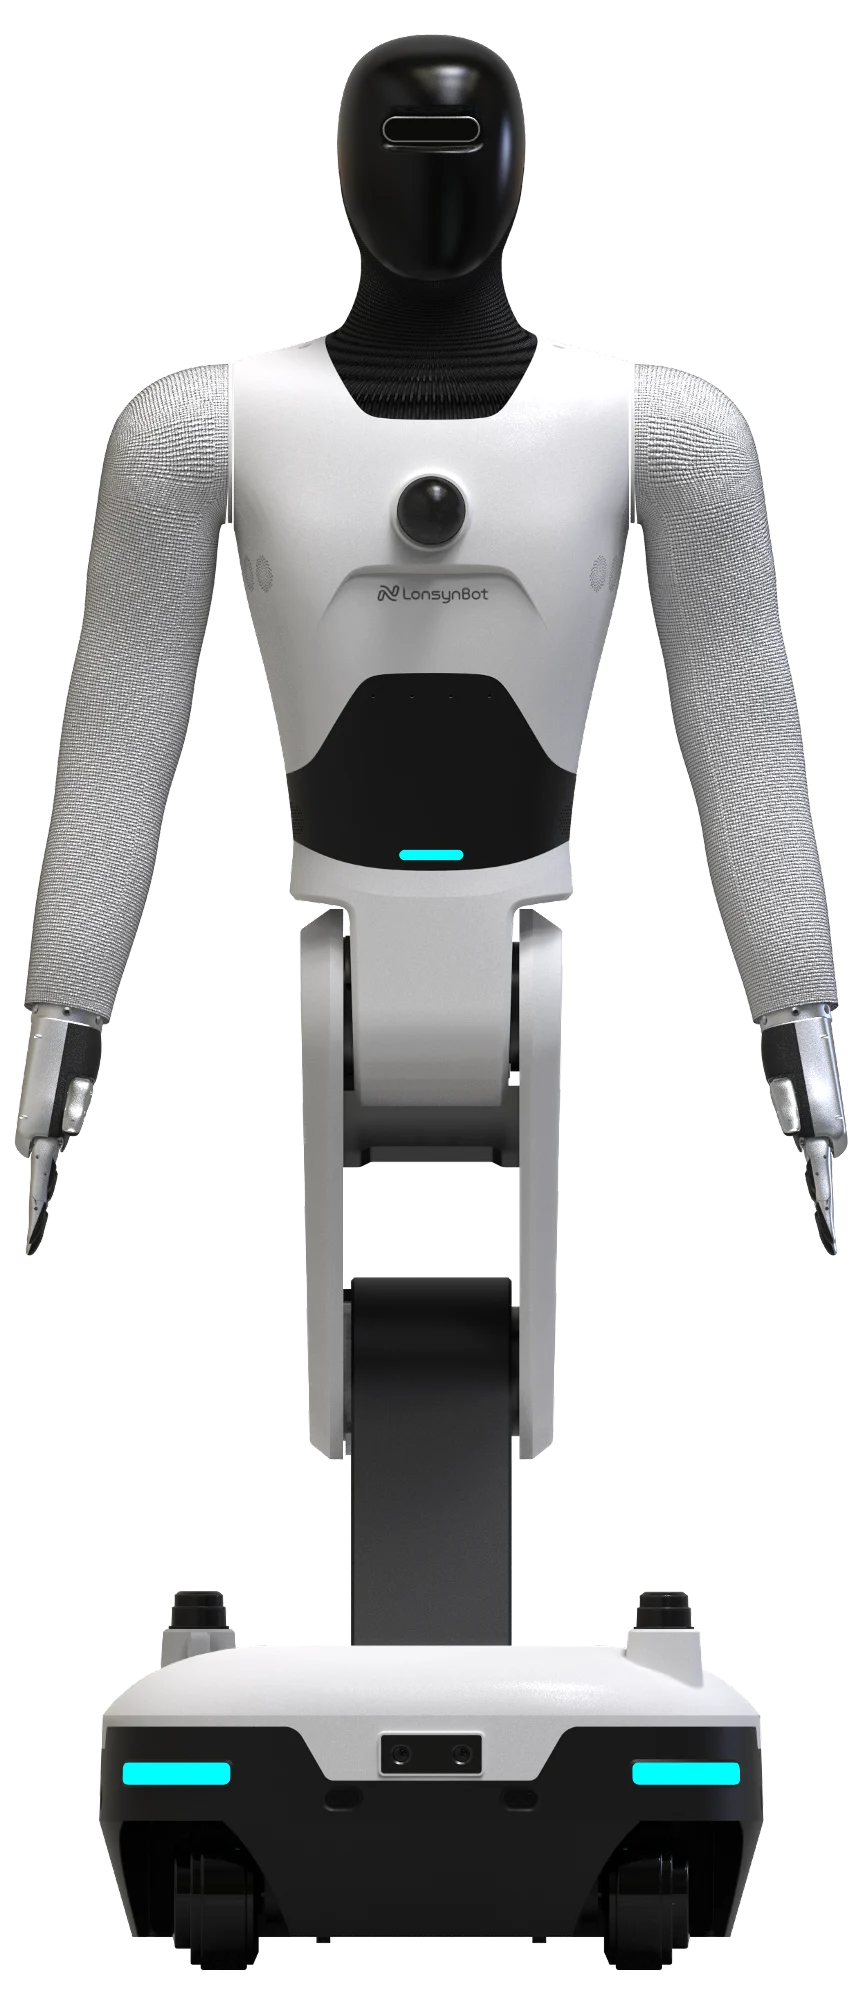
5多线激光雷达
- 胸腔 96 线激光雷达 × 1
- 底盘平面激光雷达 × 2
6语音交互
- 4 麦克风阵列
- 8 W 高功率扬声器 × 2
7尺寸与重量
- 整机尺寸 710 × 600 × 1850 mm
- 整机重量 140 kg
8电池
- 电池容量 48 V 50 Ah
- 典型工况续航 8 h
- 自动回充,充电时间 3 h
93 自由度底盘
- 全向移动,移动速度 1.5 m/s
- 超声波传感器 × 8,近距离碰撞预警
- 导航定位精度 ±10 mm
* 示意图仅供参考,与正式上市版本可能有差异,以交付的实物为准。
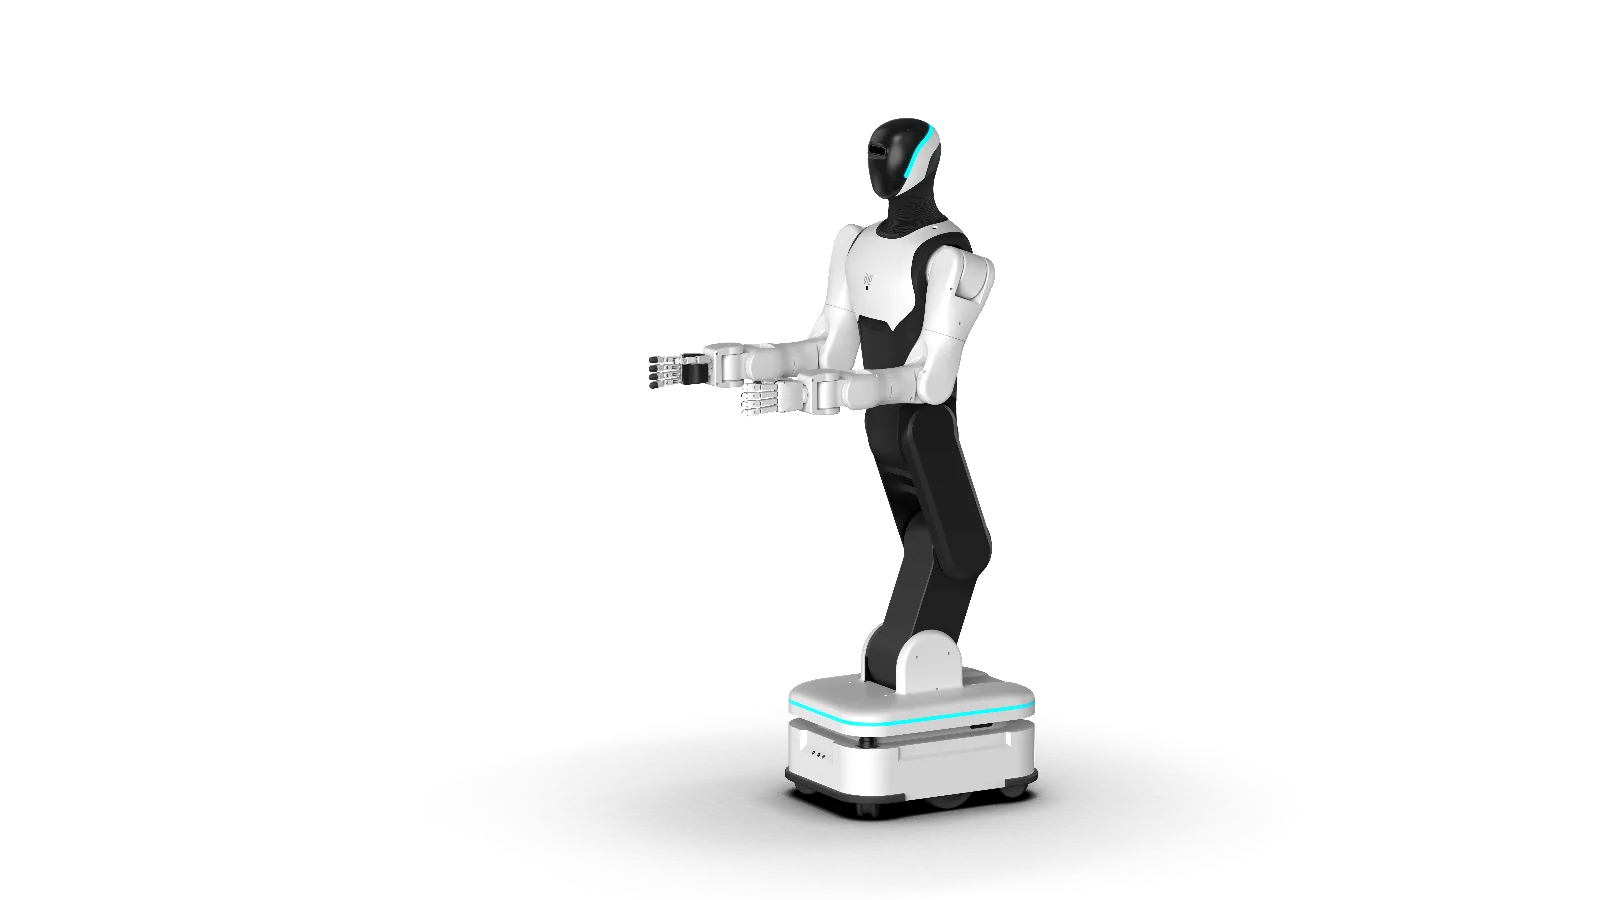
每一个角度,都是兰森 S3
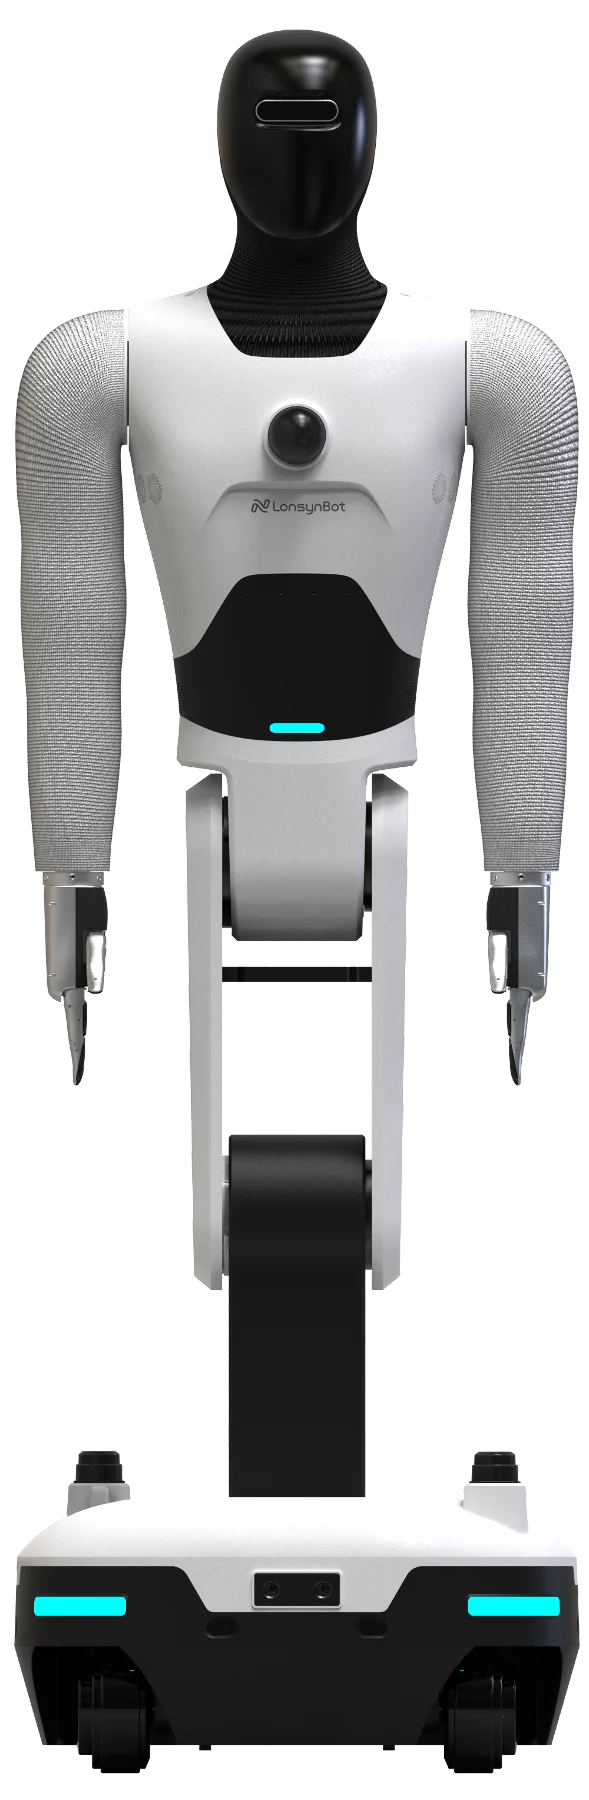
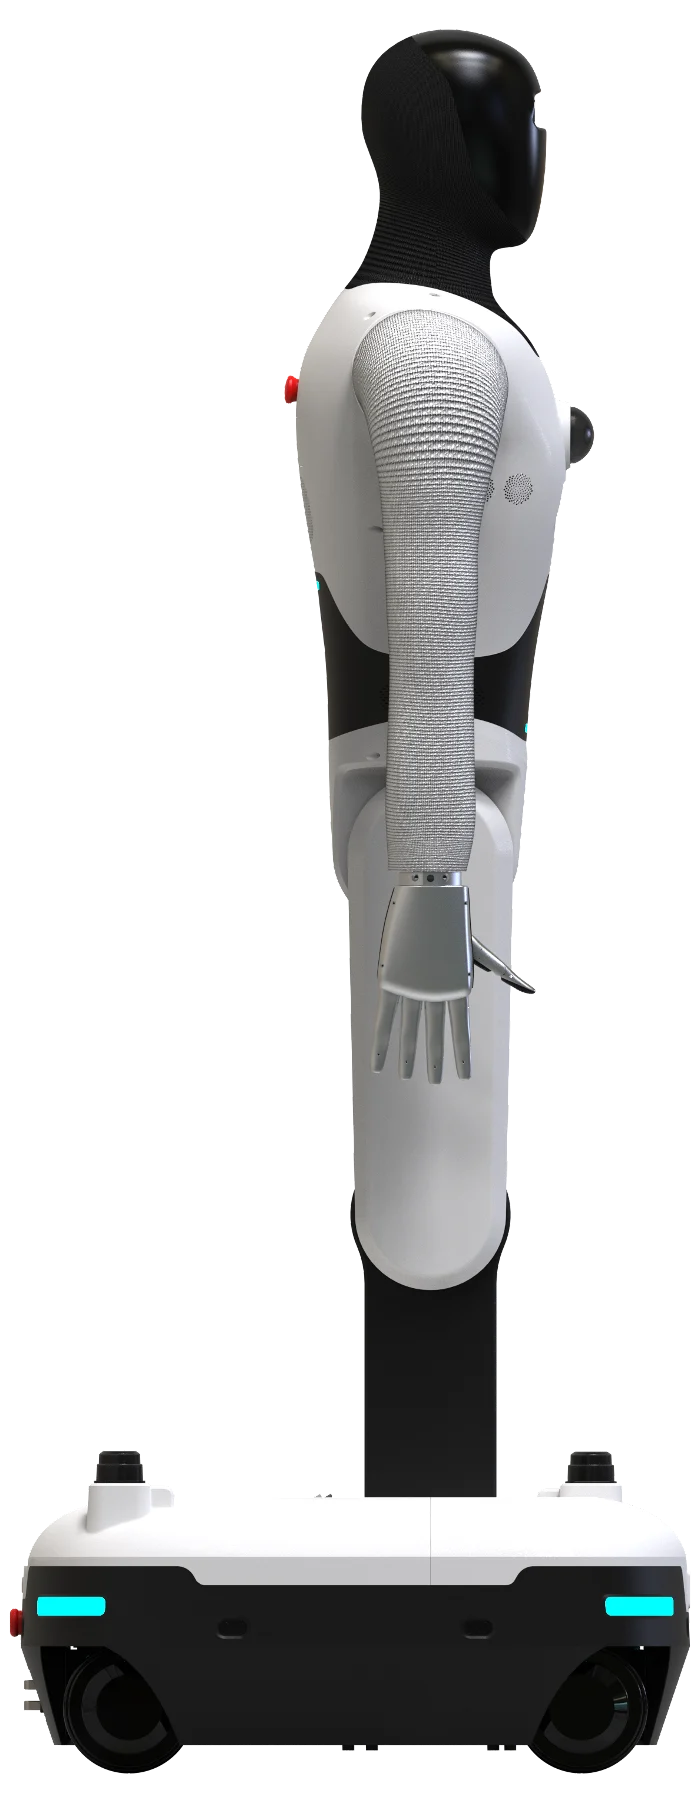
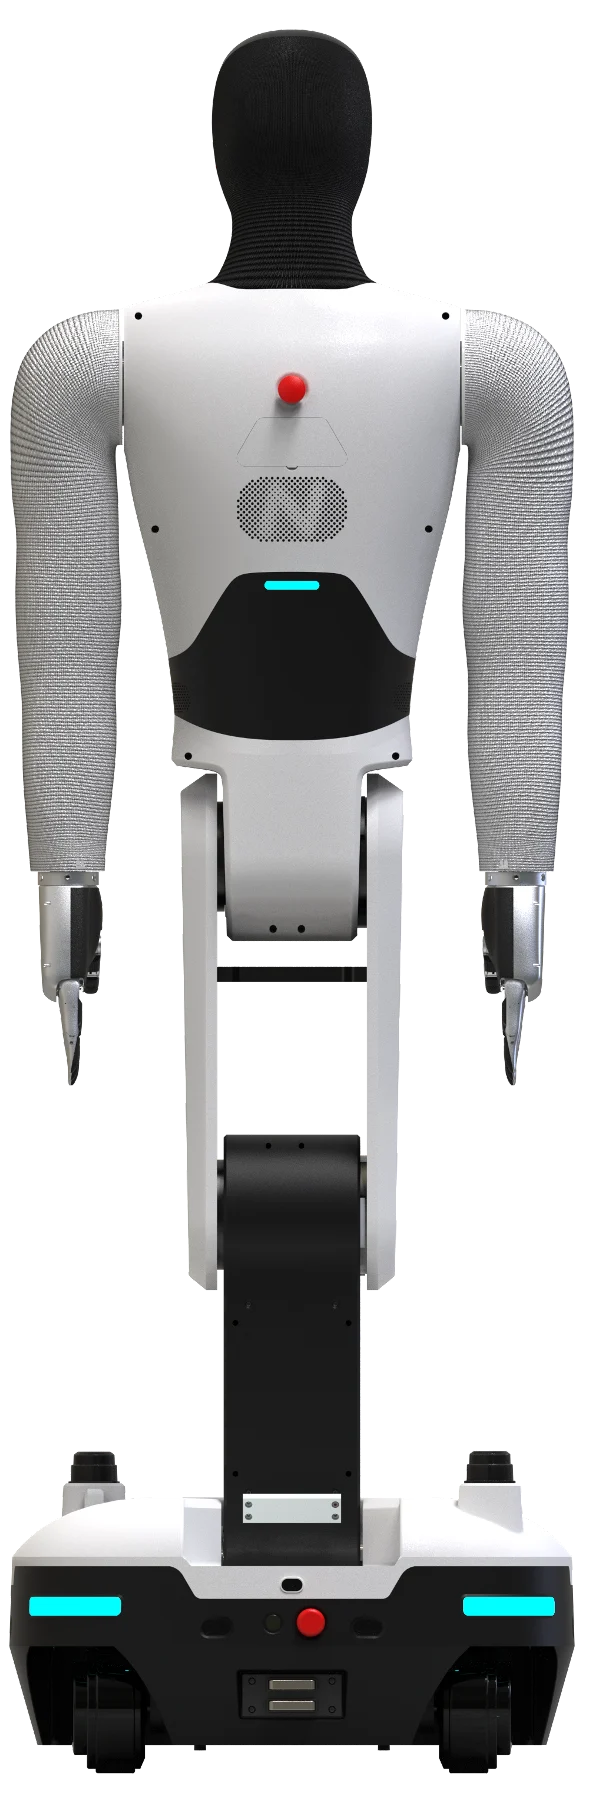
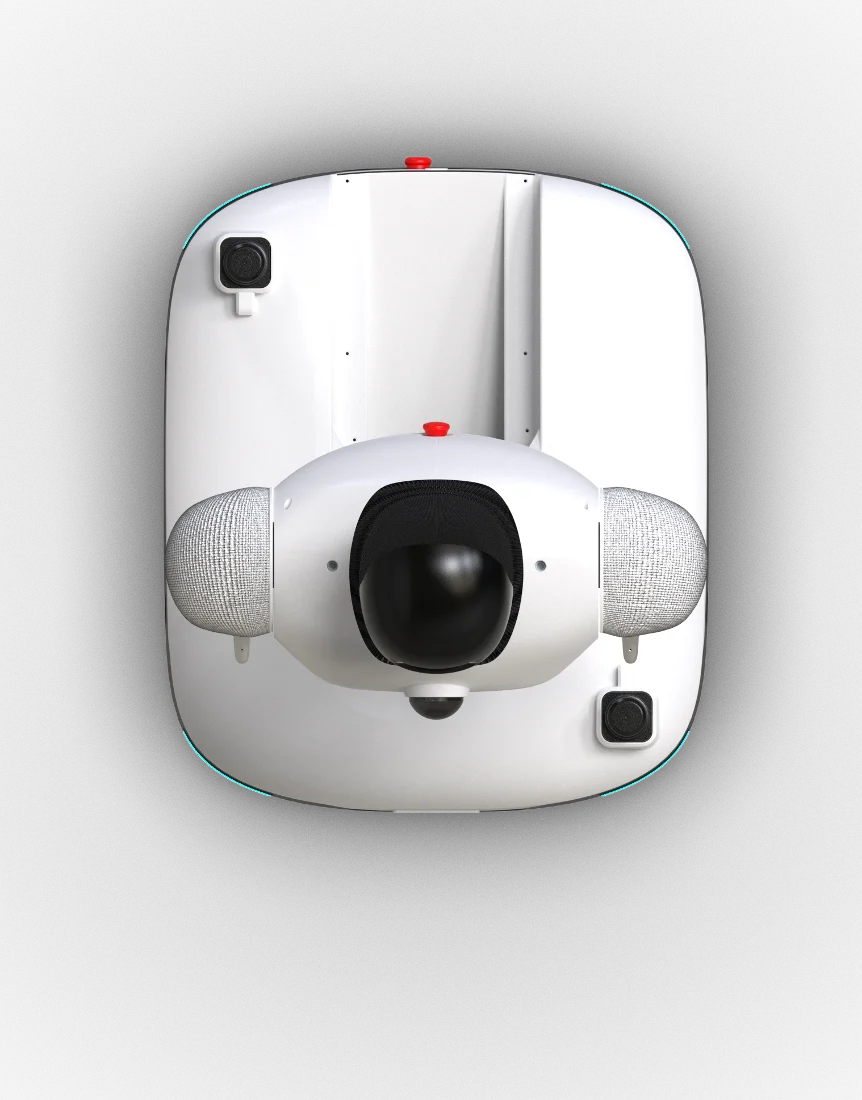
兰森系列,智造进化
- 2024兰森 1.0
整机原型探索,验证基础构型与作业能力
- 2025兰森 2.0
结构与算法优化,提升应用算法与作业能力
- 2026.04兰森 GEN3
整机能力升级,融合灵巧手与感知技术
查看兰森 GEN3 → - 2026.10本次发布兰森 S3
工业应用强化,面向制造场景持续进化
兰森 GEN3
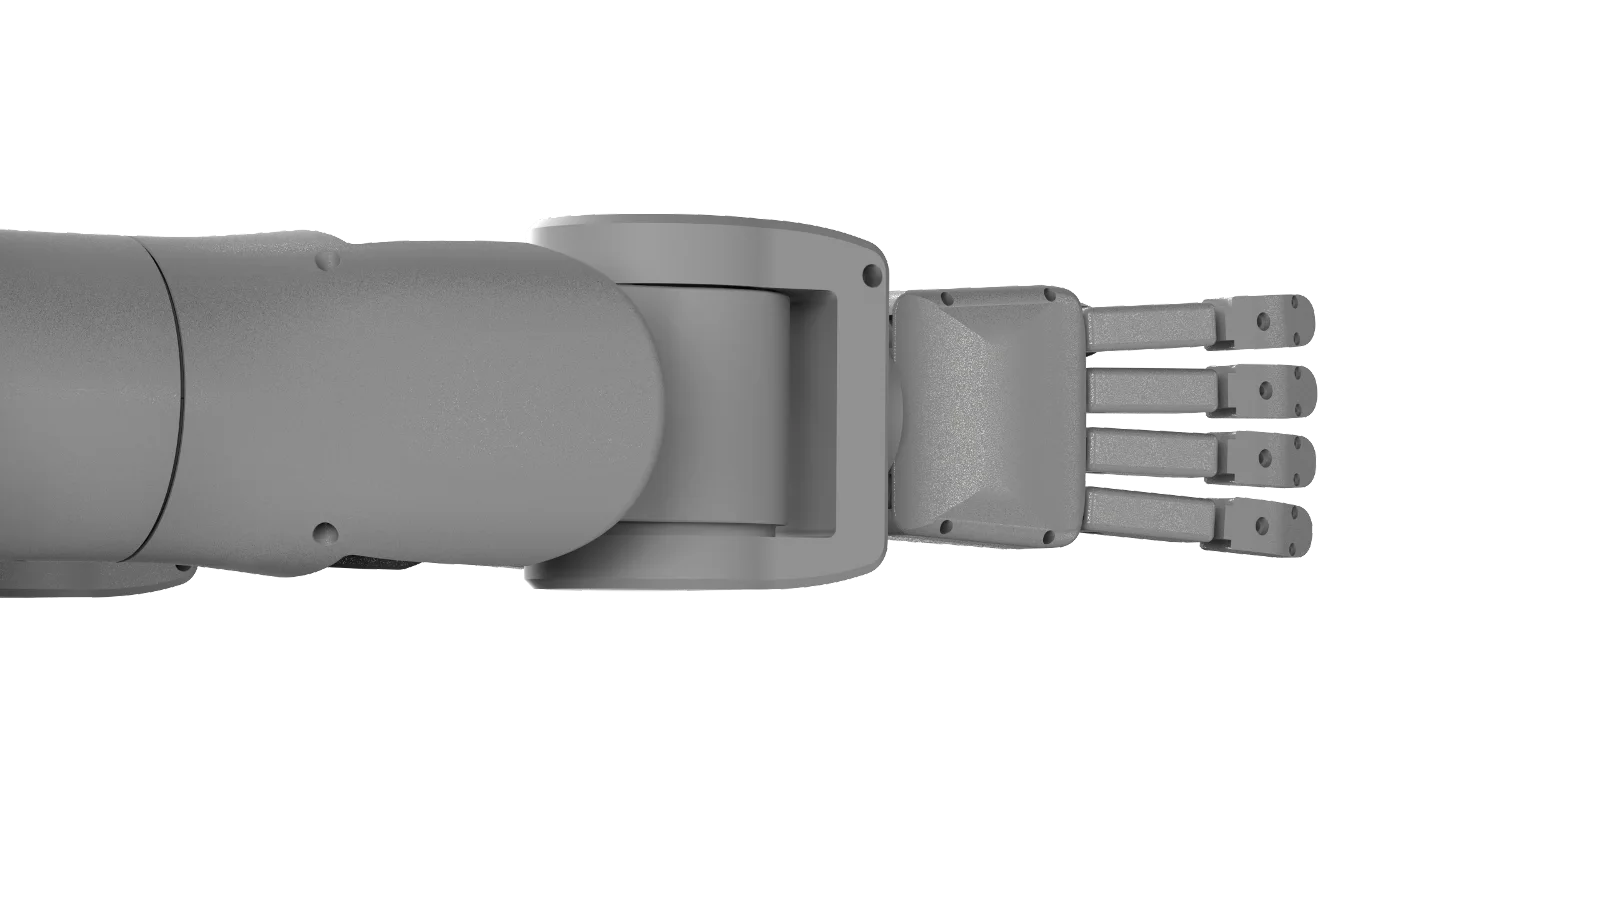
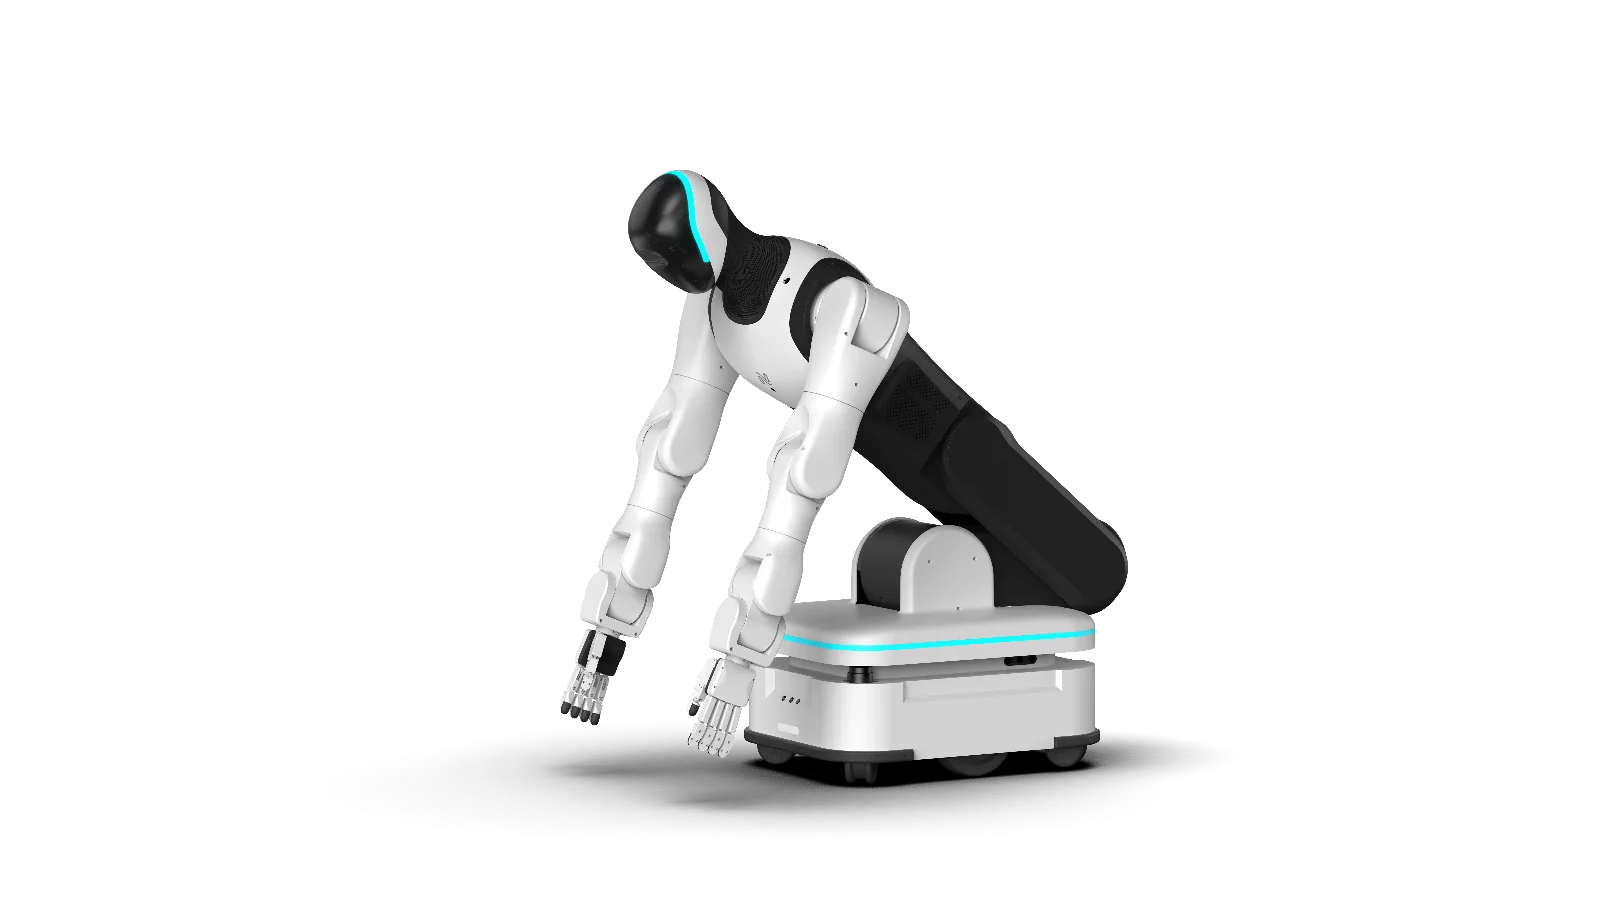
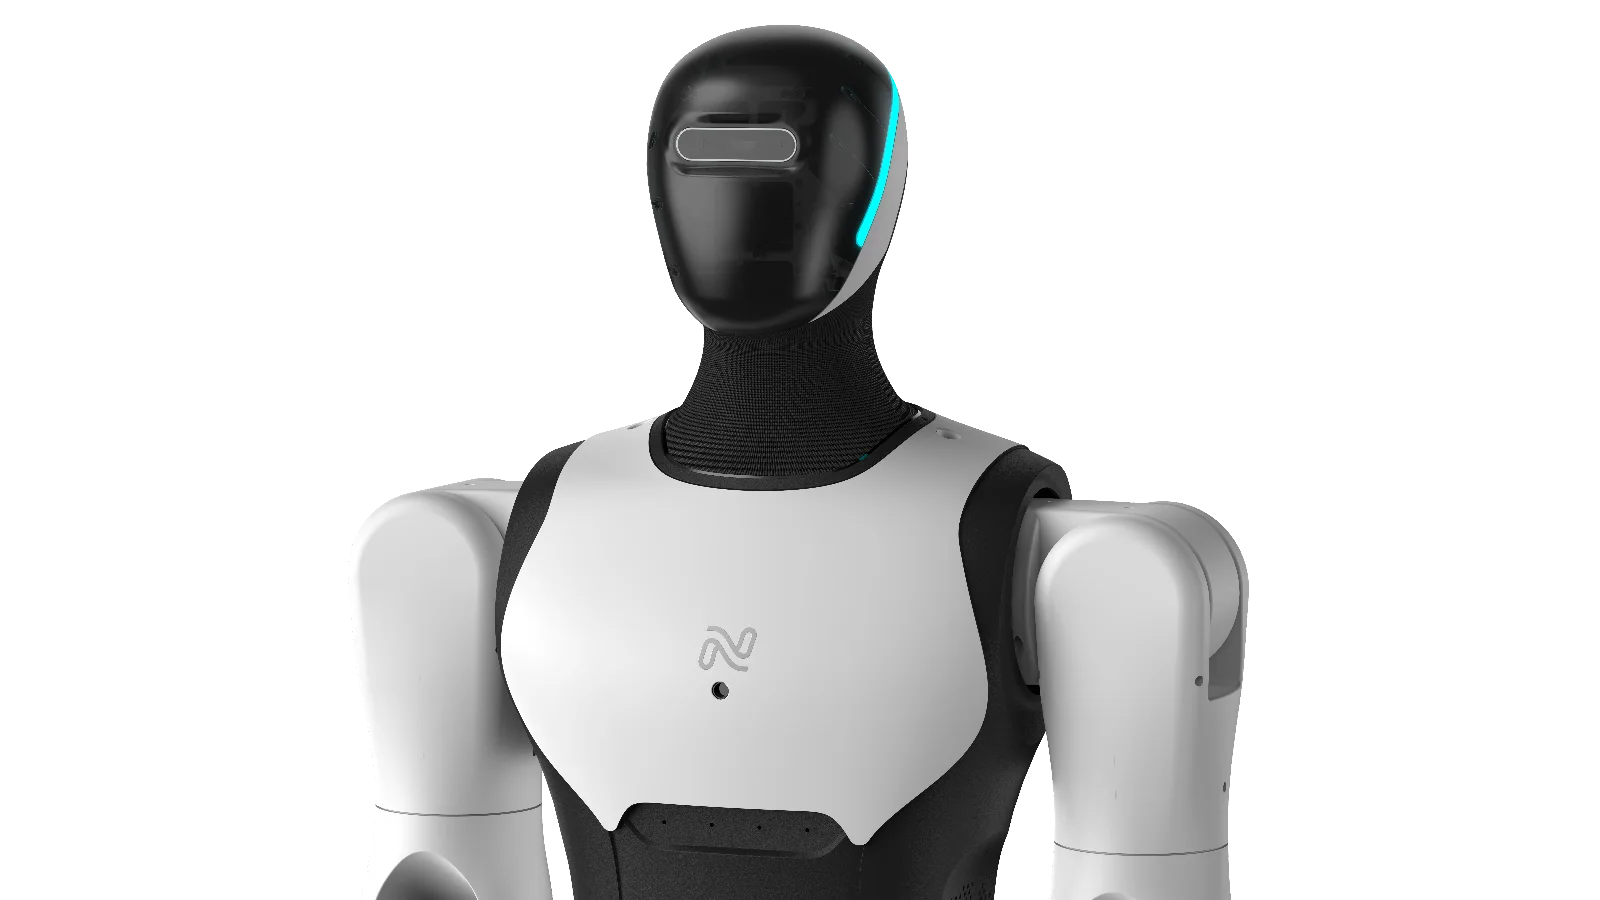
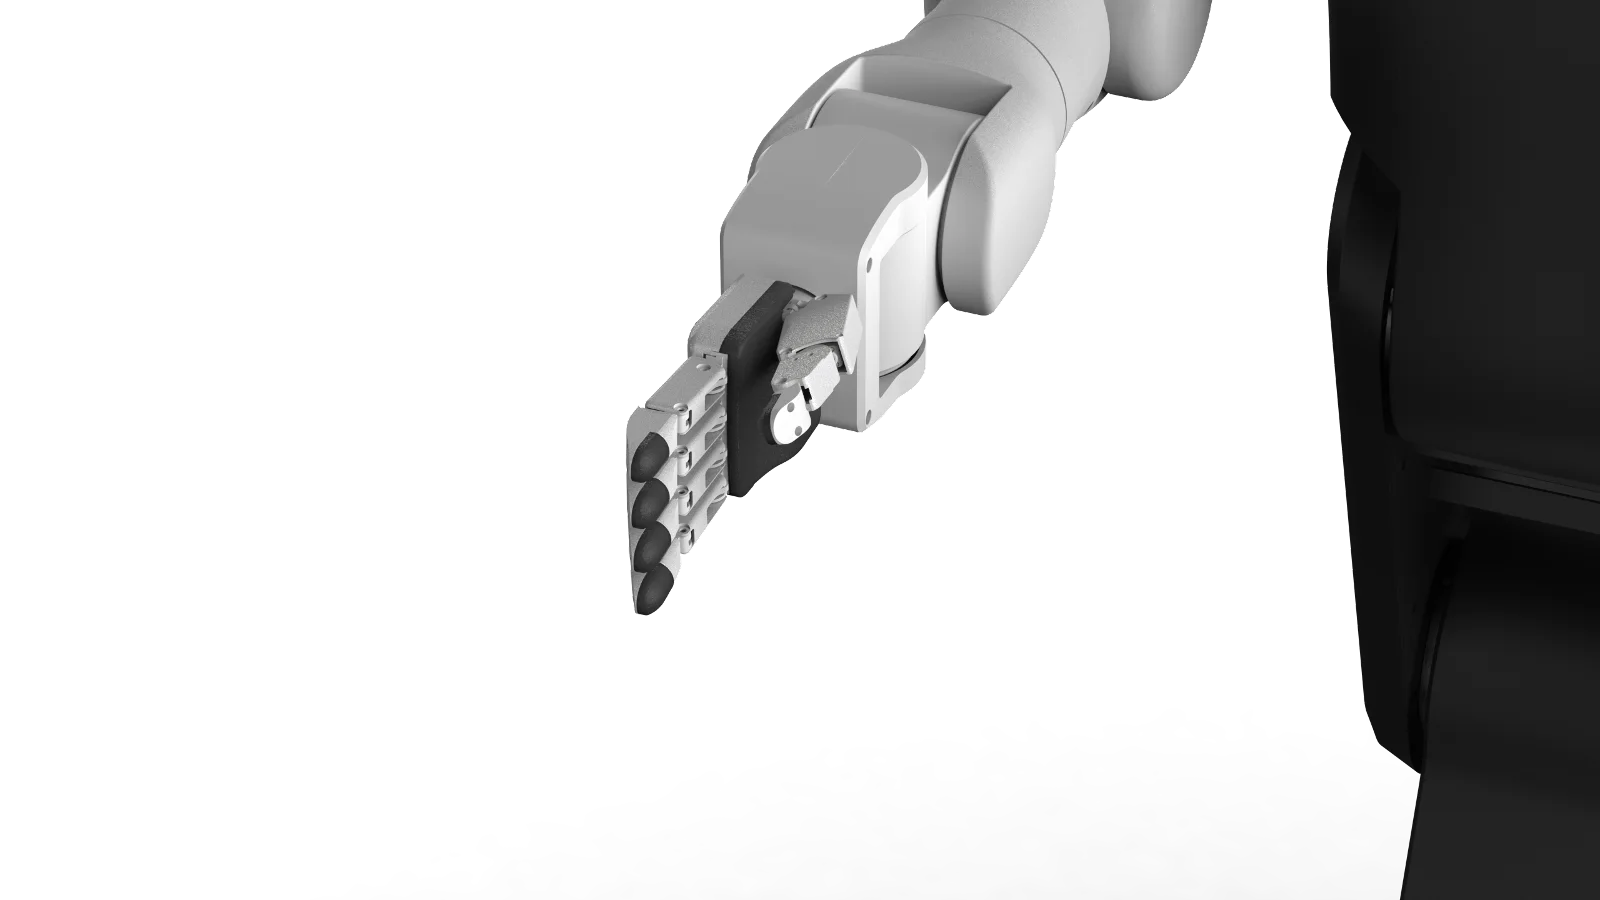
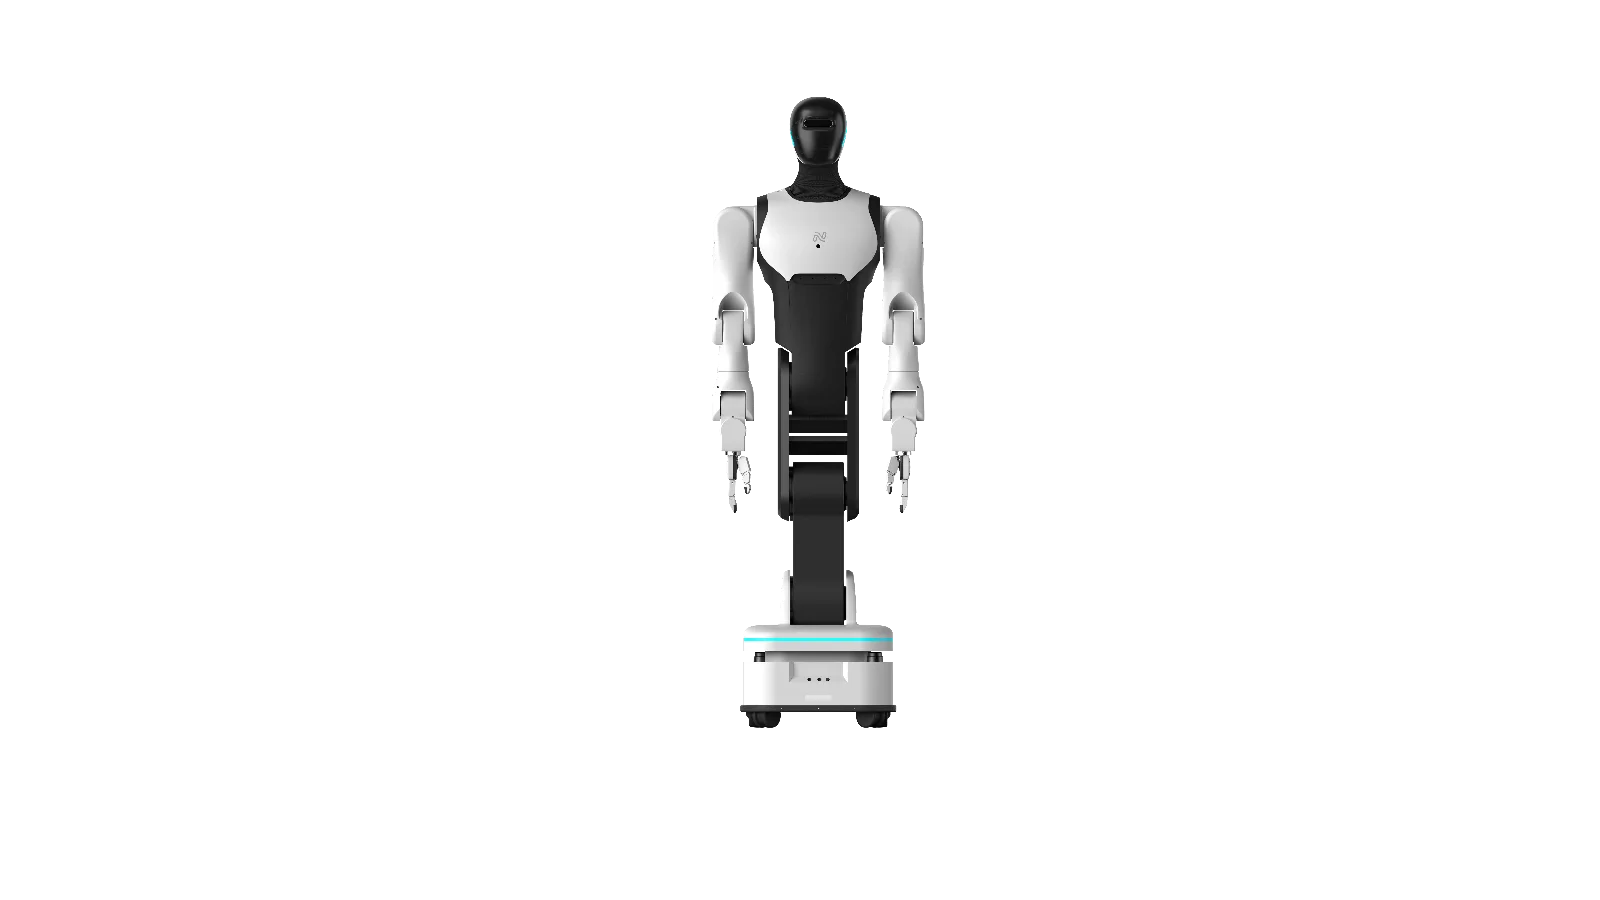
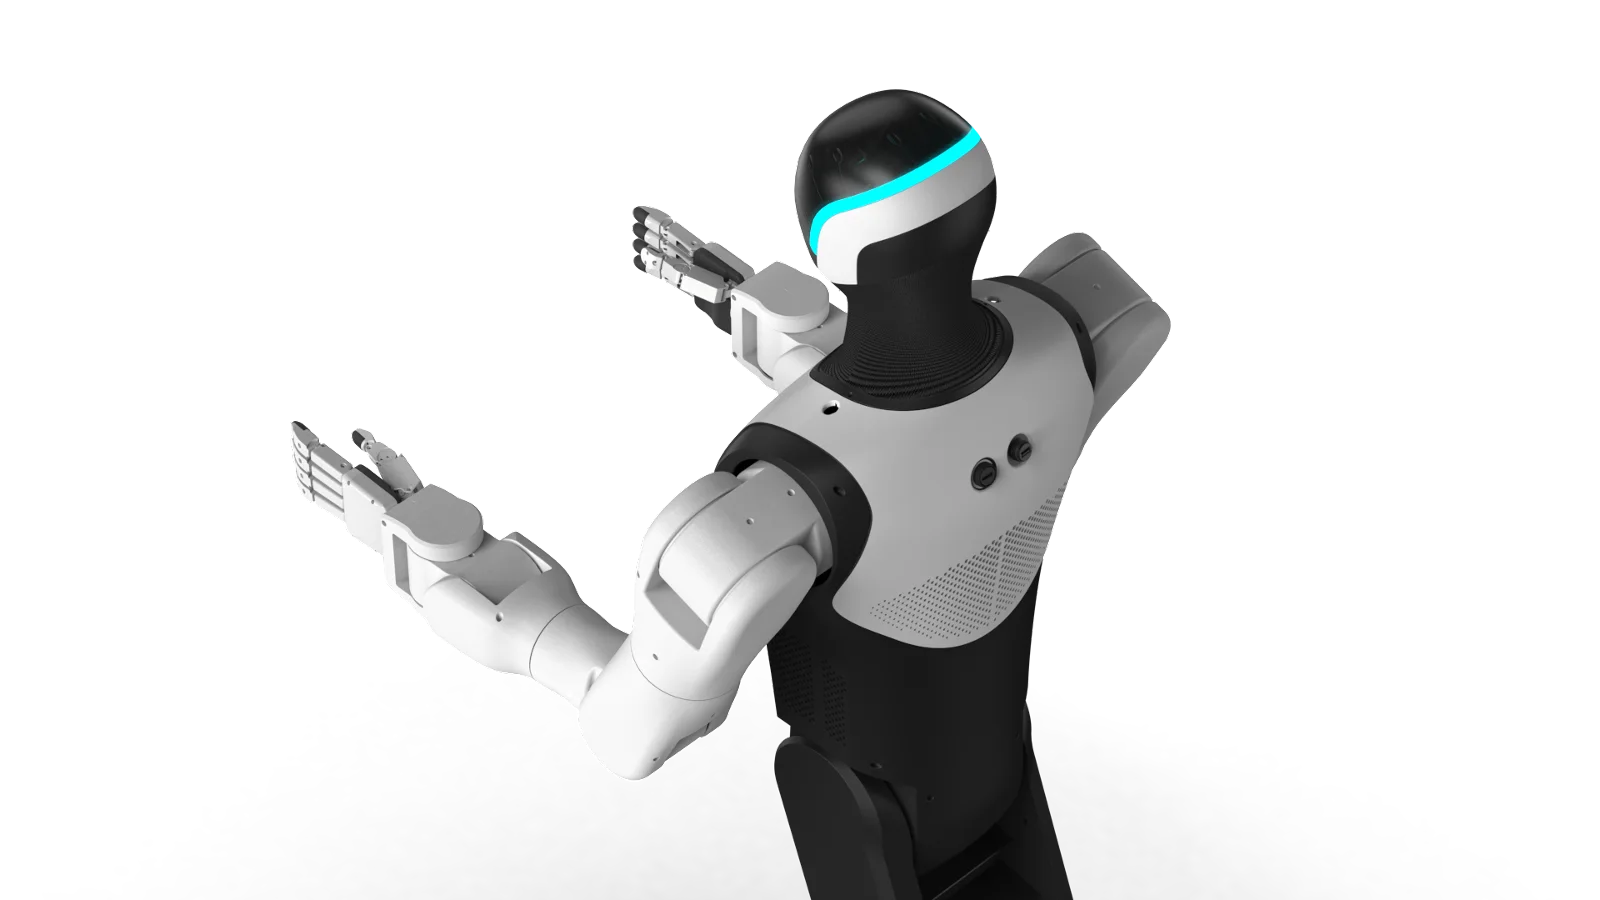
移动式双臂工业人形机器人 —— 全向移动底盘、双七轴机械臂与五指灵巧手,面向高精度装配与产线值守。
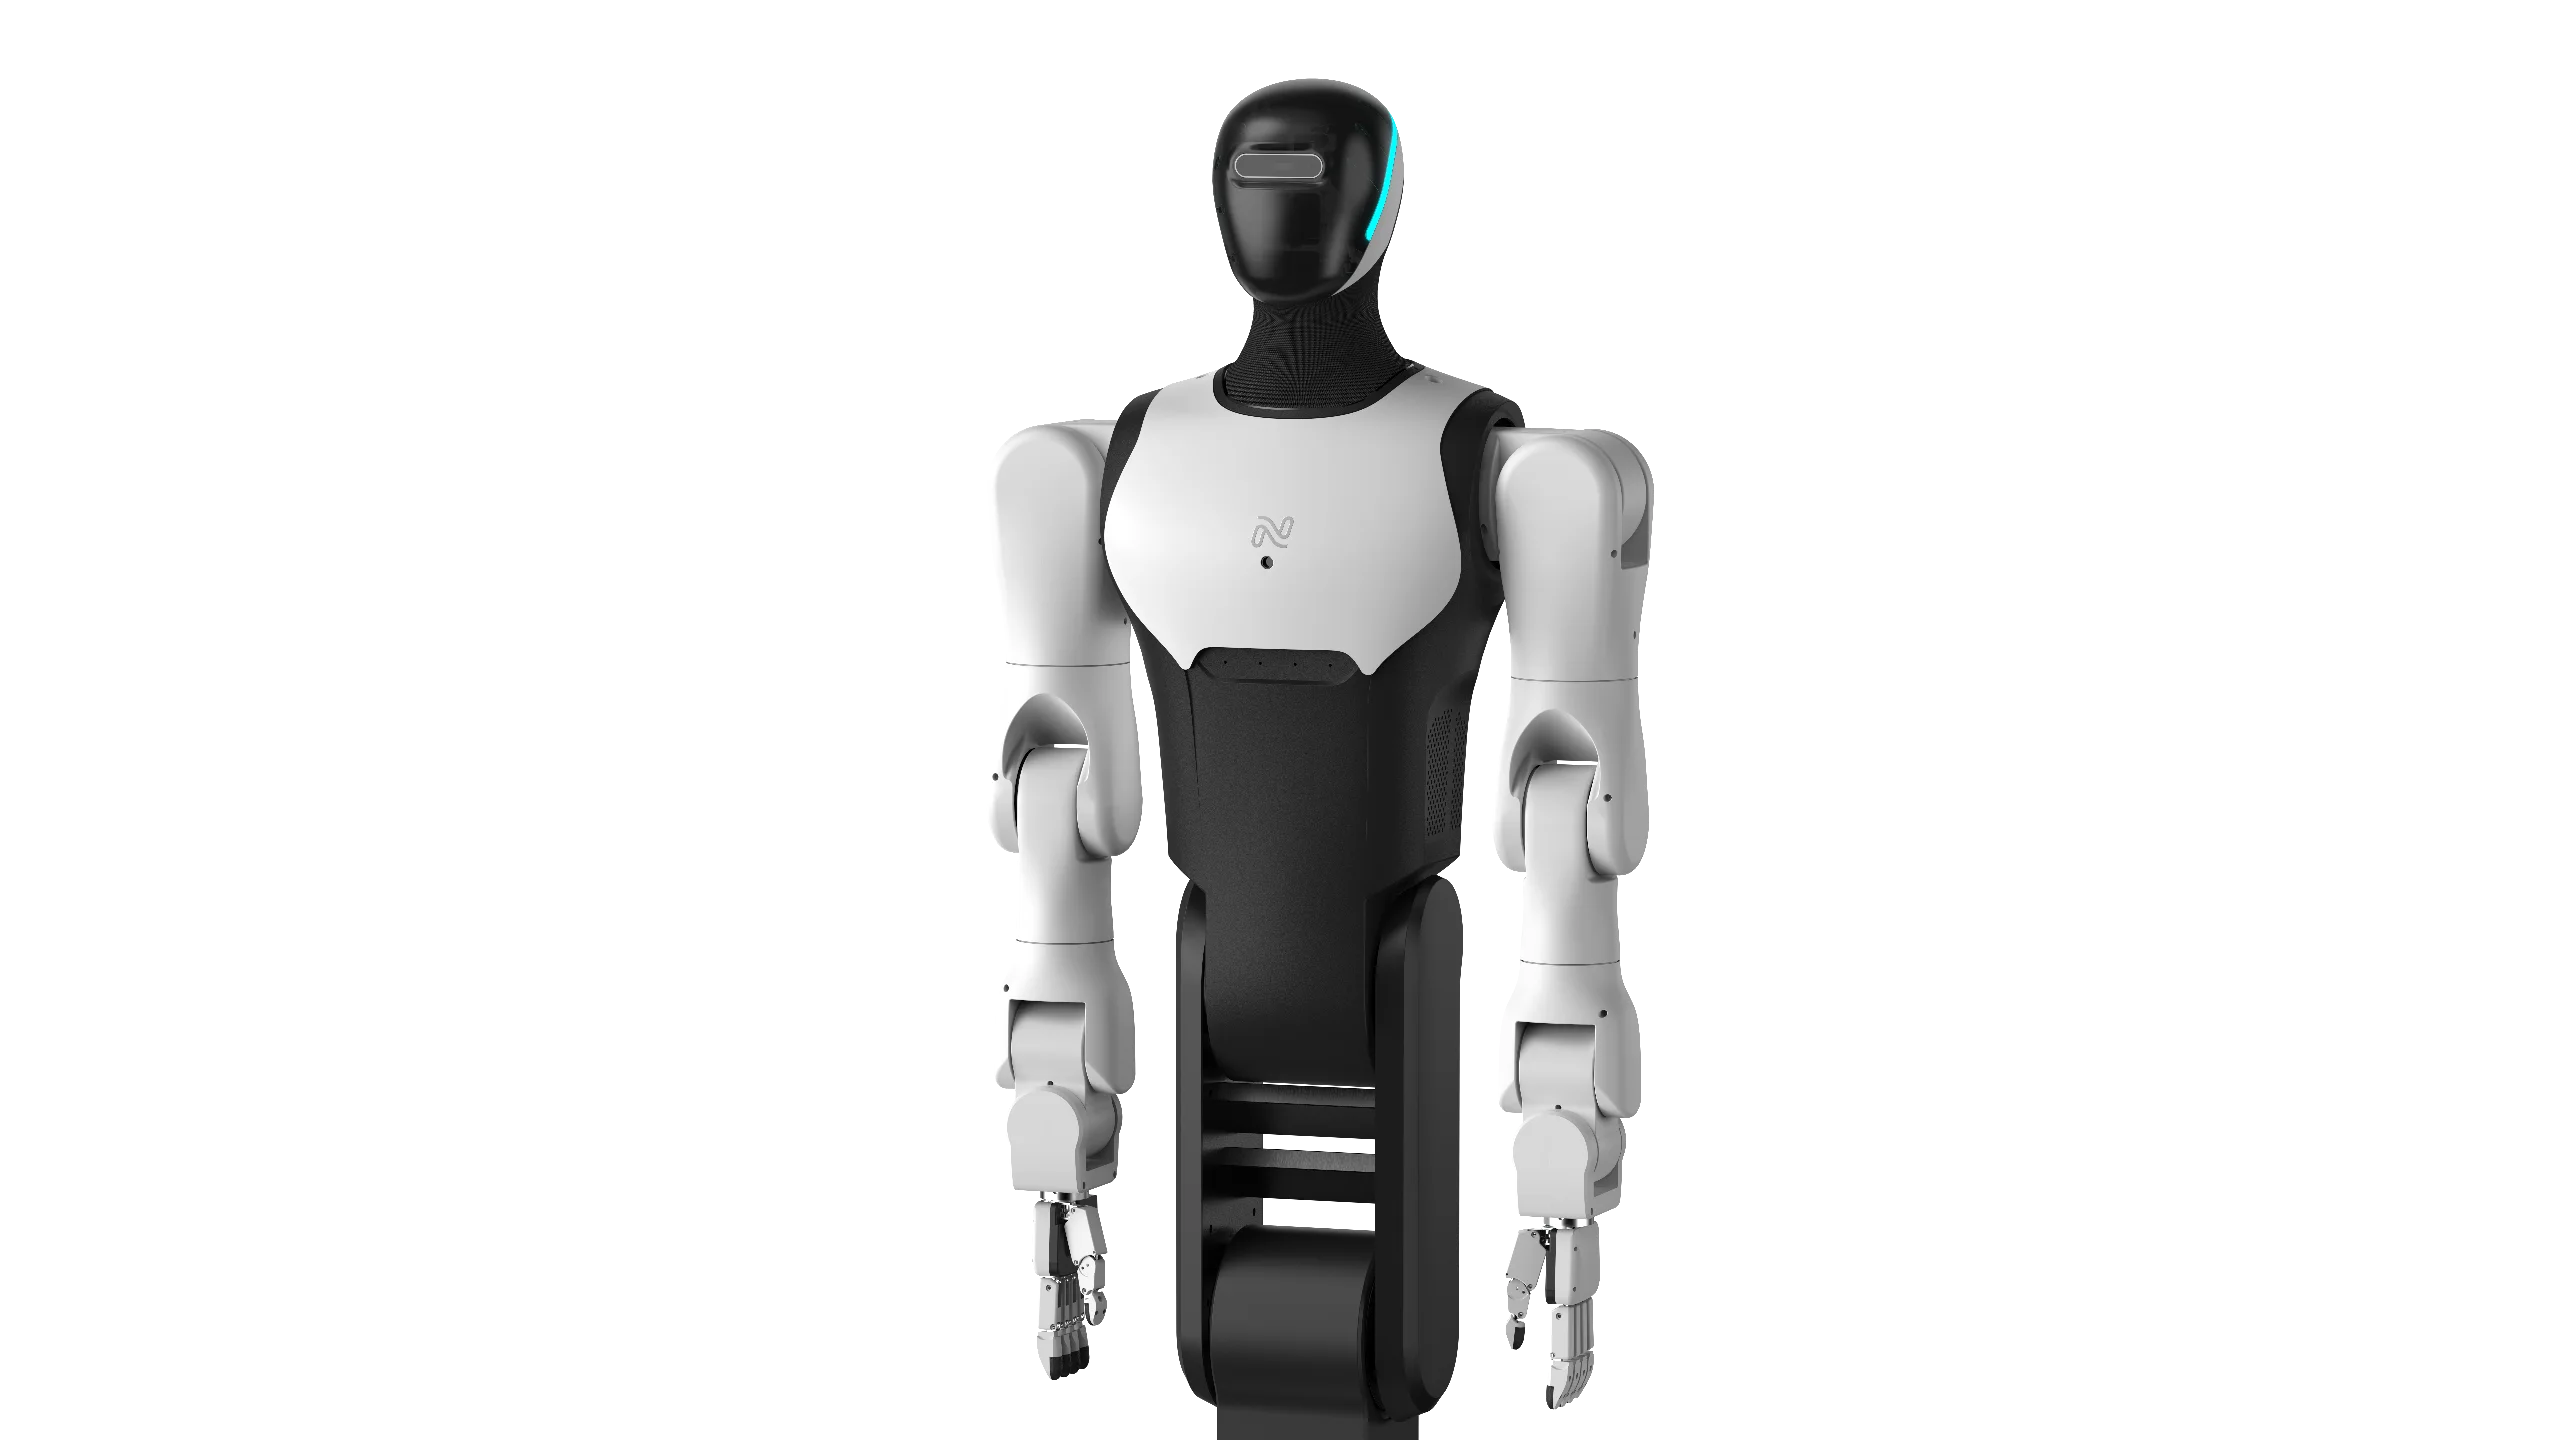
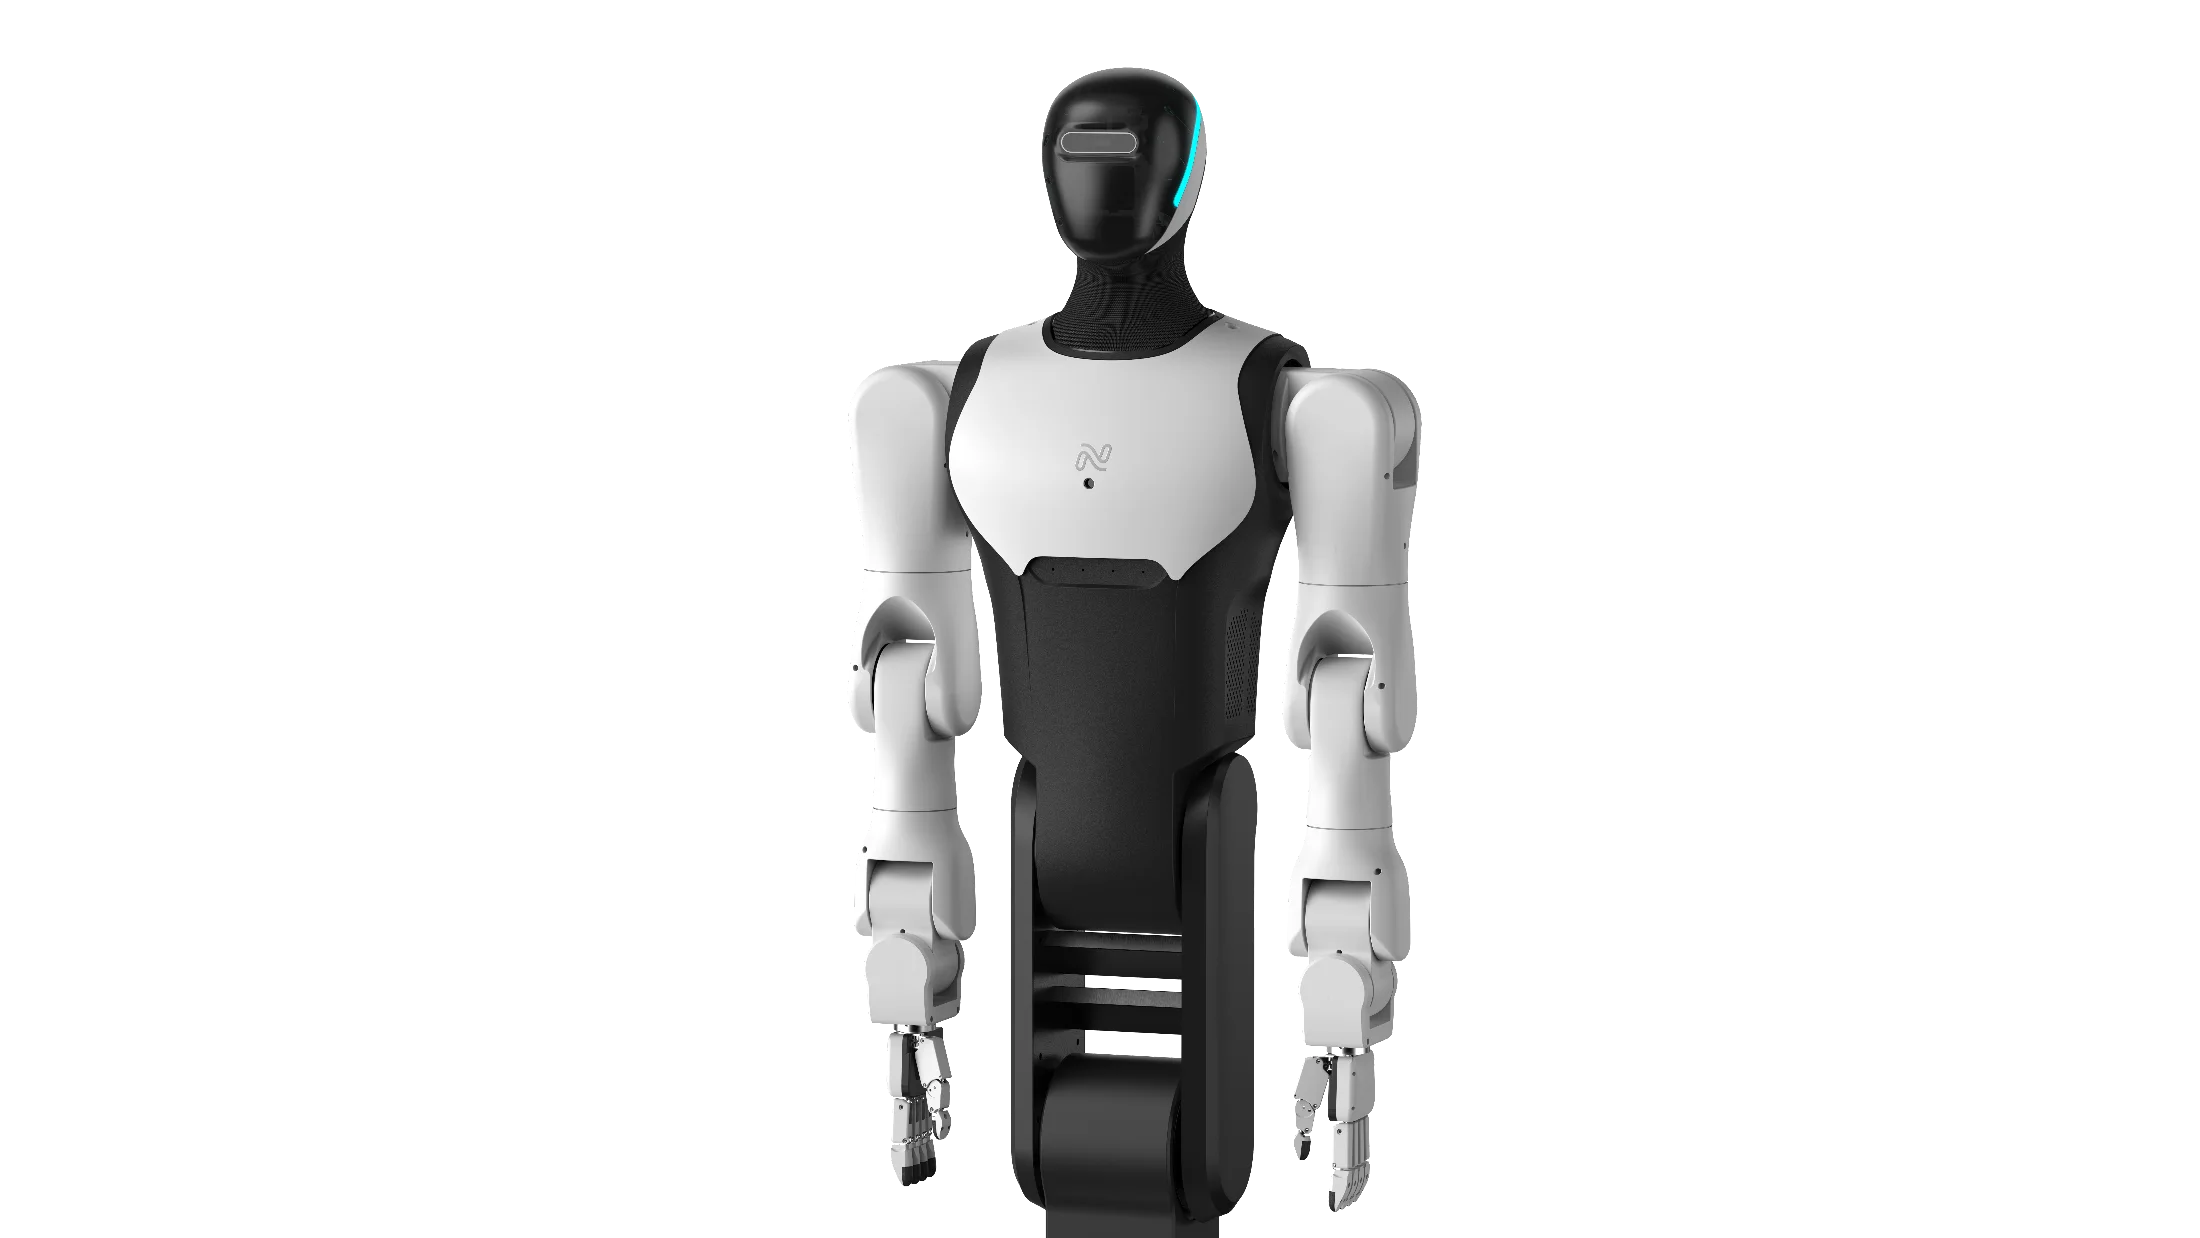 正视
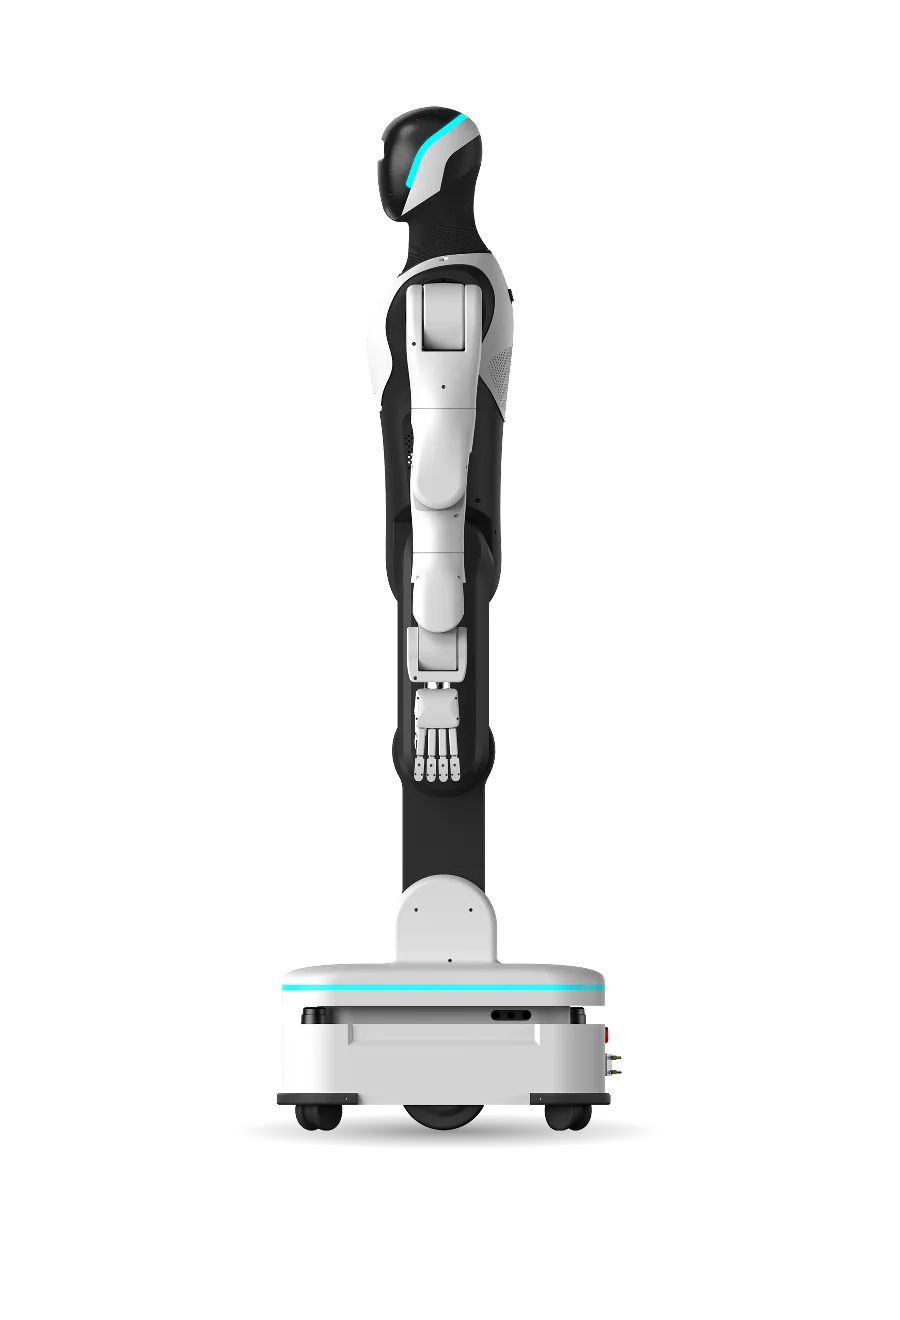 侧视
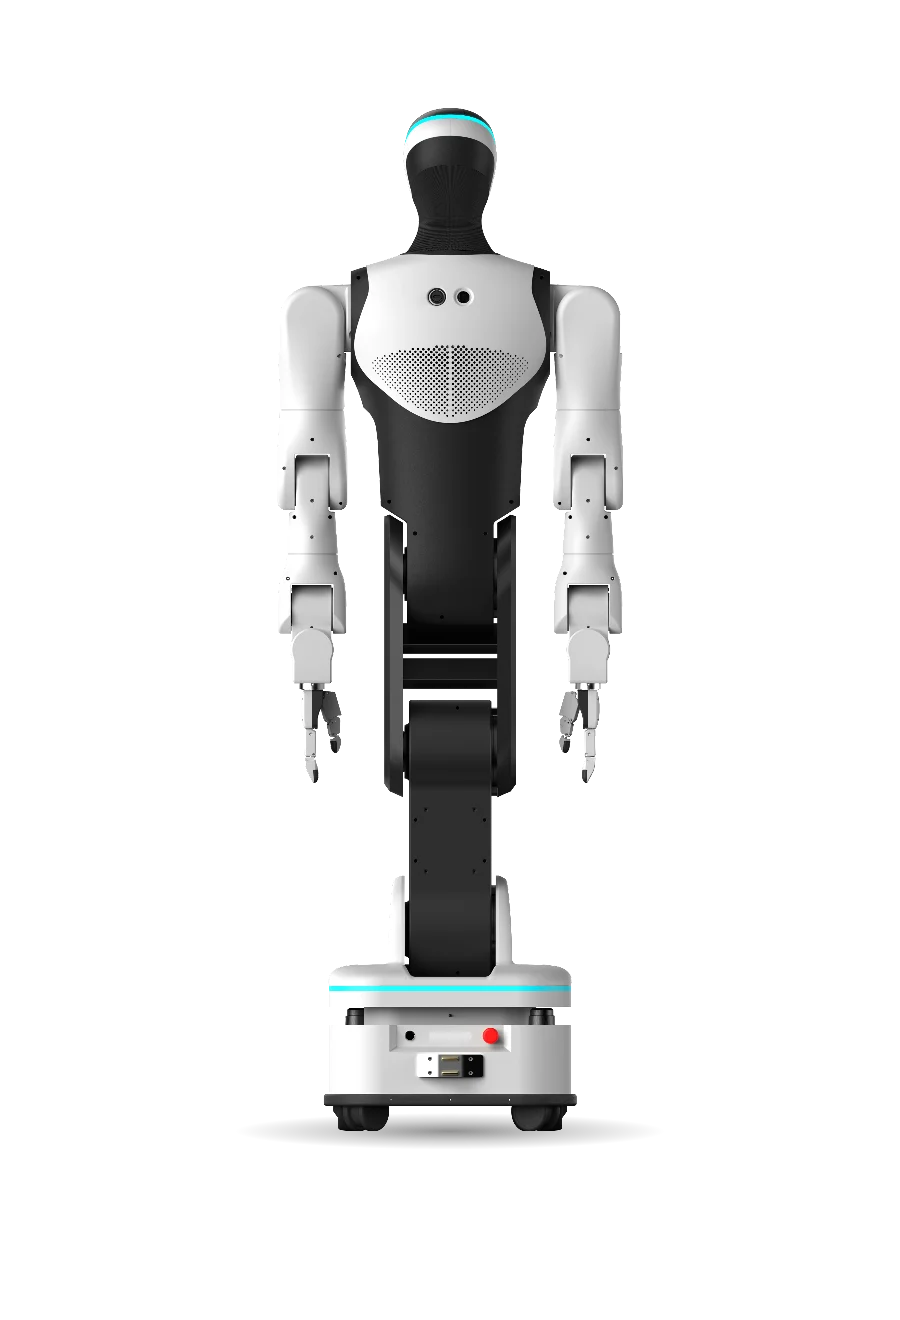 背视
技术规格
* 指标为当前工程目标口径,最终以实际交付为准。
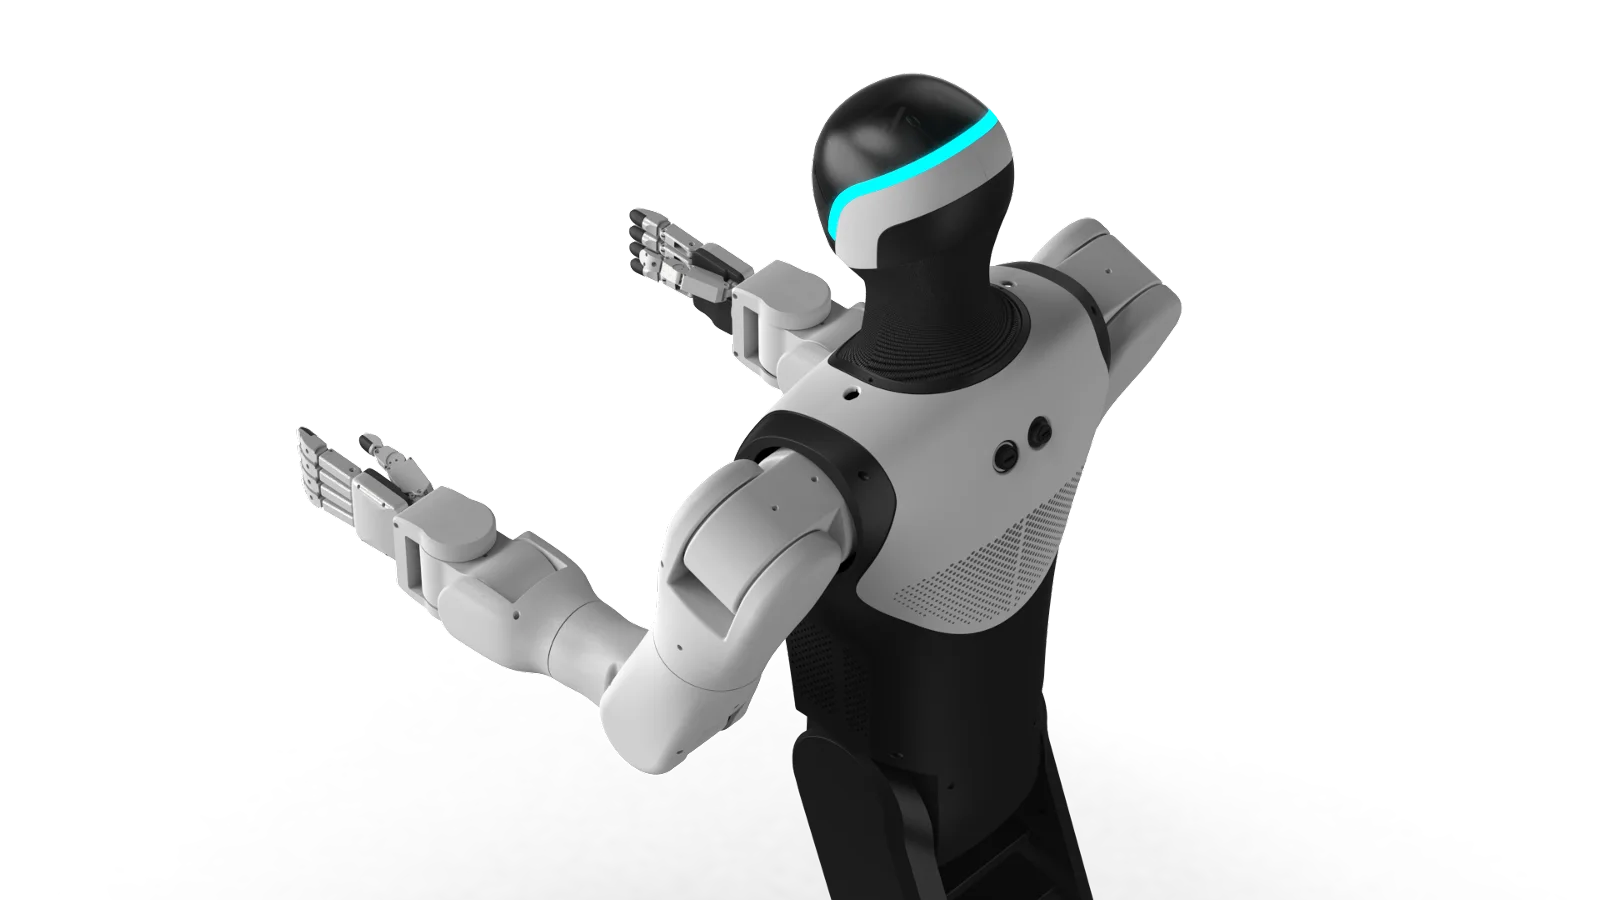
以智感知,以力践行
完整自研栈:本体、灵巧手、关节模组、运动控制与具身智能软件,一体化交付。
灵巧操作
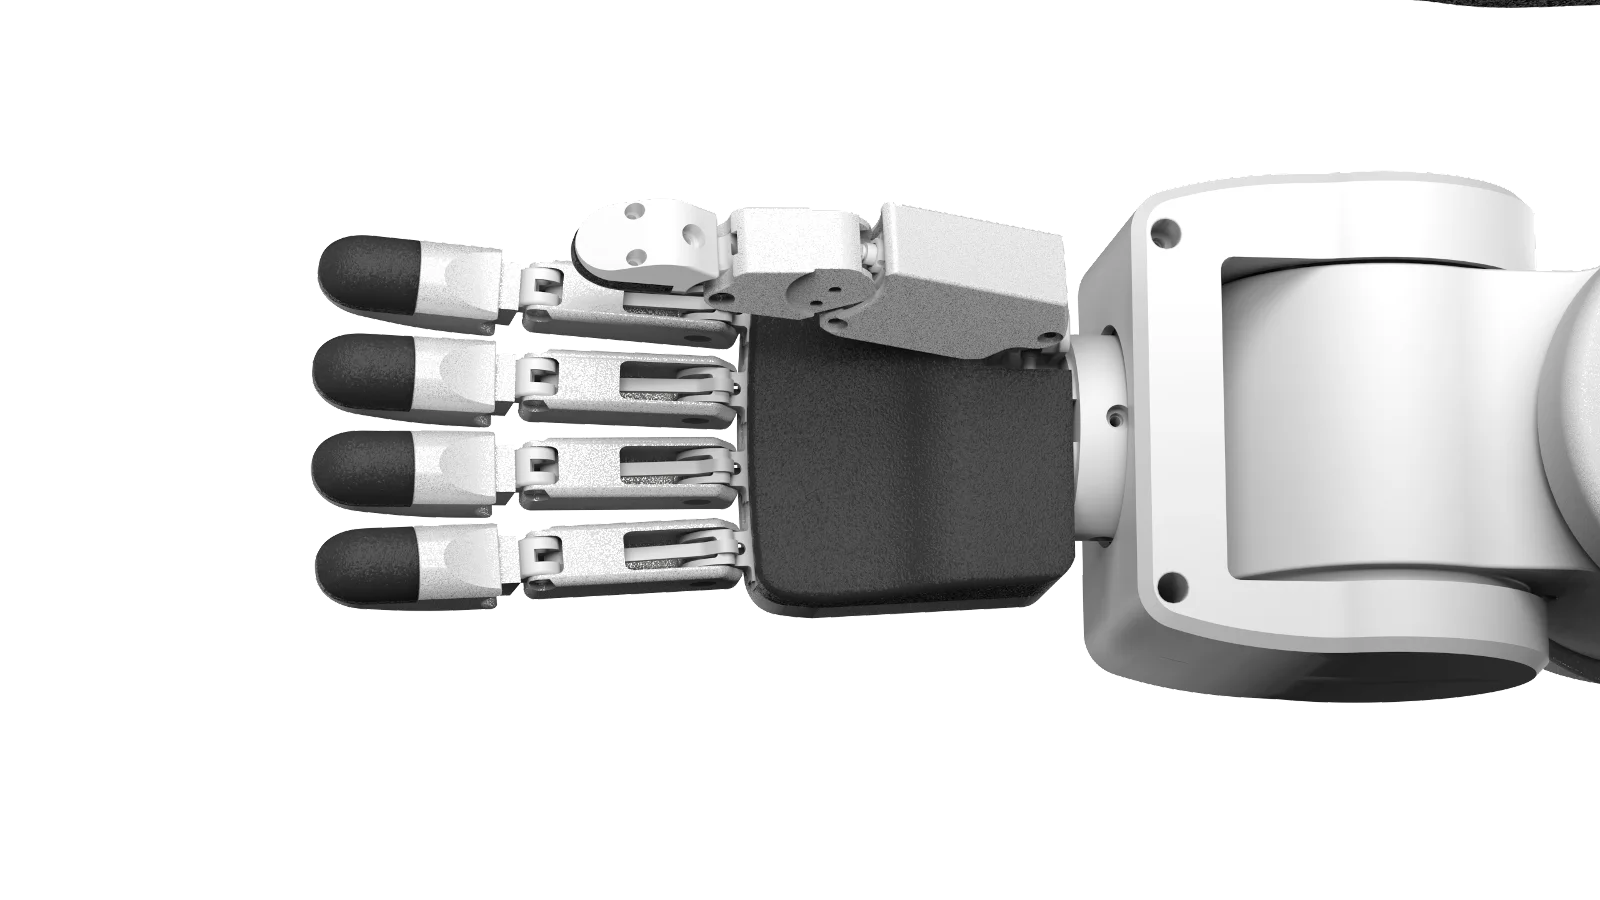
自研五指灵巧手,指尖重复定位精度 ±0.1 mm;电子皮肤法向力分辨率 0.01 N、空间分辨率 0.5 mm —— 让机器人“手上有感觉”。
主脑 – 小脑分层架构
主脑负责多模态理解与任务规划(VLM / Agent),小脑经 EtherCAT 实现毫秒级全身实时控制;世界状态池贯通感知、规划与执行。
技能库 + VLA 混合范式
结构化工序调用可验证的技能库与运动 API;非结构化任务由 VLA 与世界模型端到端生成策略 —— 可靠性与泛化性兼得。
数据引擎
全链路记录、回放与评测;双臂模仿学习、单目 RGB 手部跟踪、缺陷检测等自研模型,构成持续进化的数据闭环。
核心部件,自研自供
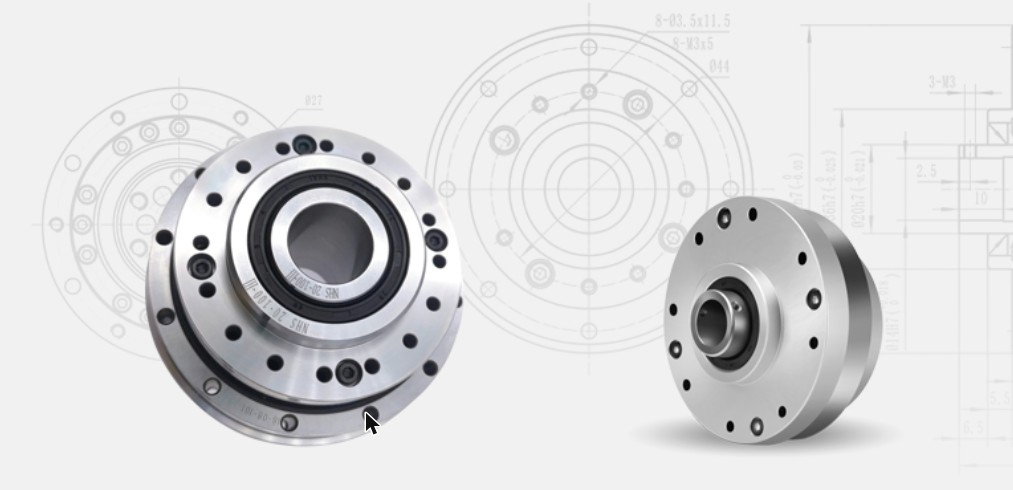
从谐波传动、五指灵巧手到一体化关节模组 —— 依托隆盛科技集团制造体系与蔚瀚智能的谐波传动产业化能力,核心部件自研自供、协同量产。
 蔚瀚智能 · 隆盛科技生态
谐波减速器
自研双曲线(π)齿形:同等规格下体积约为普通齿形的 30%,承载能力达 1–2 倍。14–32 全系列 70 余款、减速比 50–120、背隙 ≤10″–20″,非标定制百余种,已实现量产。
访问蔚瀚智能官网 →五指灵巧手
6–22 自由度可配置,腱绳 / 连杆 / 分布式多驱动方案,单指负载 25–30 N;指尖重复定位 ±0.1 mm,触觉皮肤 0.01 N 力分辨率、0.5 mm 空间分辨率。
一体化关节模组
人形机器人专用轻量化谐波关节模组:同扭矩下体积与重量再降 30%,EtherCAT 实时总线接入,支撑毫秒级全身协同控制。
为真实工厂而生
不做展台上的机器人。兰森的每一项能力,都在真实产线的节拍、精度与安全约束中打磨。
新能源电机定转子产线
双臂协同 ±0.1 mm 装配精度、抓取成功率 ≥ 95%,覆盖定转子上下料、装配与检具工装作业。
机加工产线上下料
面向加工中心的取件、转运与码放;异形、重型原料精准装夹,批量产品快速下料。
巡检与柔性作业
产线巡回、抽检送检与多工位协同,稳定完成柔性任务,并面向未来的无人化工厂持续演进。
已与全球头部汽车零部件企业开展场景联合验证。
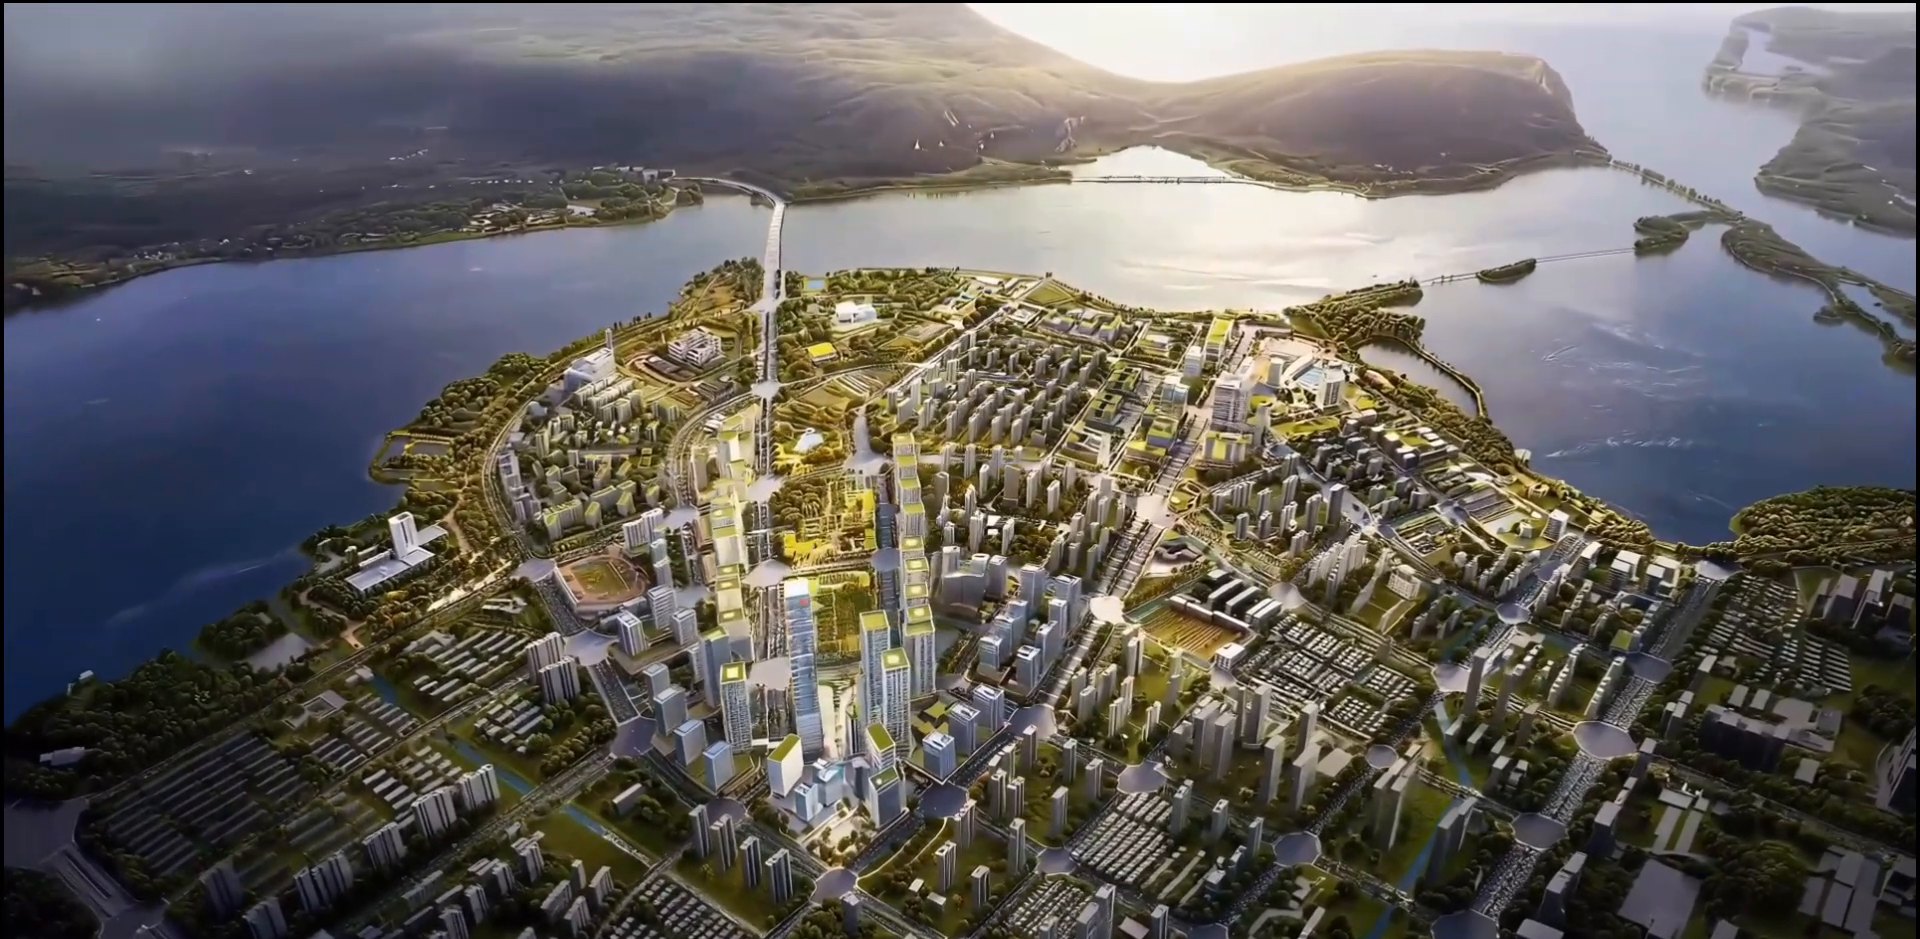
江苏省首批省级具身智能机器人创新中心
2026 年 4 月落户无锡蠡湖。约 1700 ㎡ 的研发与中试基地,面向行业开放共享。
2025 – 2028 建设目标
- 专利布局 21+ 项(发明 12+)
- 服务企业 50+ 家次
- 2–3 个典型制造场景稳定应用
- 参与行业标准制定
一起抢占具身智能的产业先机
产线验证、联合研发、平台共建 —— 欢迎与我们同行。
地址江苏省无锡市滨湖区蠡湖街道蠡太路118号天圣达科技创新中心2楼(邮编 214073)